I tipi di circuiti stampati utilizzati nei droni includono schede di controllo del volo, regolatori elettronici di velocità, schede di distribuzione dell’alimentazione, schede per sensori e navigazione, schede di comunicazione e schede per telecamere o altri carichi utili. Alcuni droni combinano diverse di queste funzioni su un unico assieme; altri collegano moduli separati.
Ogni funzione comporta requisiti diversi per il proprio circuito stampato (PCB). Un controllore di volo richiede segnali puliti dai sensori, mentre un controller del motore deve gestire la corrente di commutazione e il calore. Comprendere queste differenze aiuta il team di progettazione a decidere cosa integrare e quali indicazioni fornire al produttore dei PCB.
Punti Chiave
- Il controllo del volo, l’azionamento dei motori, l’alimentazione, il rilevamento, le comunicazioni e il controllo del carico utile sono funzioni. Non richiedono necessariamente sei schede separate.
- La funzione di un PCB’ e la sua struttura sono scelte diverse: per esempio, un controllore di volo può utilizzare una scheda rigida multistrato, mentre un collegamento alla telecamera può essere flessibile.
- Definire i requisiti di corrente, termici, meccanici, di segnale e di collaudo per ciascun assieme prima di selezionare i materiali o richiedere un preventivo.
- L’ispezione di una scheda o di una saldatura non sostituisce i test funzionali e ambientali dell’aeromobile finito.
In questa guida: Funzioni delle schede | Struttura dei PCB | Schede integrate o separate | Lista di controllo per la produzione | FAQ
Schede elettroniche per droni in breve
La tabella raggruppa i componenti elettronici dei droni in base alla loro funzione. Il numero effettivo di assiemi dipende dall’aeromobile e dal livello di integrazione delle funzionalità nel progetto.
| Scheda o funzione | Funzione principale | Aspetto progettuale da considerare | È possibile combinarla? |
|---|---|---|---|
| Controllore di volo | Legge i sensori e invia comandi di controllo | Rumore dei sensori, vibrazioni, integrità dell’alimentazione | Spesso integrato con altre funzioni di controllo o di alimentazione |
| Regolatore elettronico di velocità (ESC) | Aziona un motore elettrico in risposta ai comandi | Corrente, rumore di commutazione, calore | Può condividere un assieme con altri ESC o con l’elettronica di controllo |
| Distribuzione e monitoraggio dell’alimentazione | Distribuisce e monitora l’alimentazione elettrica | Percorsi della corrente, caduta di tensione, protezione | Può essere integrata in un ESC o nella scheda principale |
| Navigazione e sensori | Fornisce misurazioni di posizione, movimento, altitudine o altro | Posizionamento, interferenze, vibrazioni | I sensori possono essere integrati o installati su moduli separati |
| Radio e telemetria | Trasmette segnali di controllo, dati o video | Posizionamento dell’antenna, layout RF, interferenze | Alcune radio sono integrate, altre sono separate |
| Controllo di telecamera, gimbal o carico utile | Gestisce le apparecchiature di missione | Interfacce, spazio, calore, movimento meccanico | Dipende dal carico utile e dall’aeromobile |
Queste sono categorie funzionali. Termini come rigido, flessibile, rigido-flessibile e interconnessione ad alta densità (HDI) descrivono la struttura o il routing di un PCB. Una singola scheda può appartenere a una categoria funzionale e presentare contemporaneamente diverse caratteristiche costruttive.
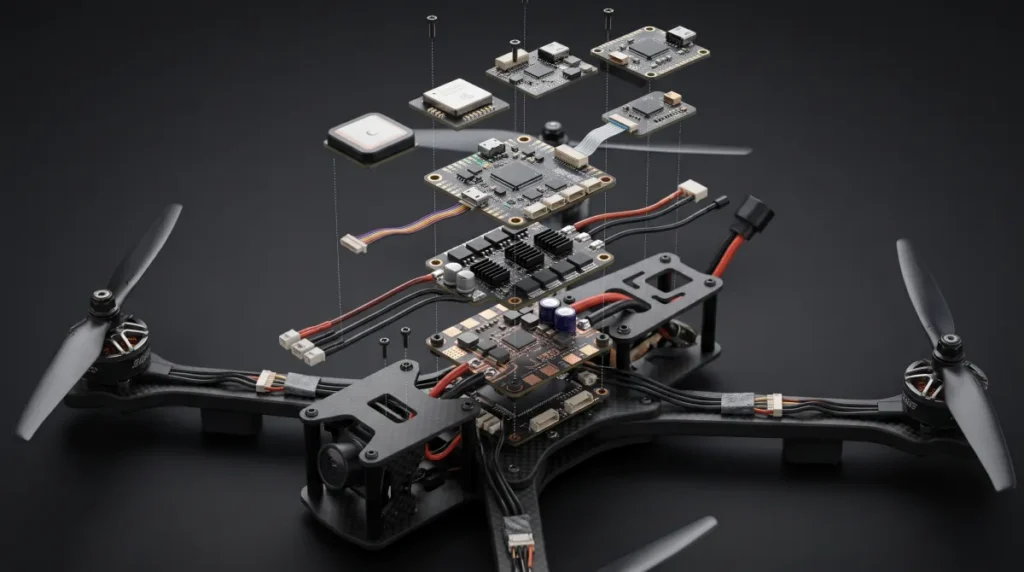
I principali tipi di circuiti stampati utilizzati nei droni
Scheda del controllore di volo
Il controllore di volo è il centro di controllo dell’aeromobile. Riceve misurazioni come l’accelerazione e la velocità angolare, elabora i comandi e invia segnali agli attuatori. La documentazione di PX4 relativa ai controllori di volo descrive il controllore di volo come l’hardware dell’autopilota su cui viene eseguito il firmware PX4.
Un controller può integrare un processore, un’unità di misura inerziale (IMU), un circuito di regolazione dell’alimentazione, memoria e connettori per le periferiche. I componenti esatti e il firmware variano a seconda della piattaforma. Le scelte di layout dovrebbero tenere conto della posizione dei sensori, delle vibrazioni, delle interferenze di commutazione e della stabilità dell’alimentazione. Isolare meccanicamente o elettricamente un sensore sensibile è un’attività di progettazione del sistema: non si può ridurre alla scelta di un singolo materiale per il PCB.
Scheda del regolatore elettronico di velocità
Un regolatore elettronico di velocità, o ESC, controlla la potenza erogata a un motore elettrico in risposta a un comando. In un multirotore, il sistema richiede un canale di controllo del motore per ciascun motore, ma più canali possono condividere la stessa scheda fisica.
Un esempio concreto è il progetto di riferimento per ESC per droni TIDA-00643 di Texas Instruments’, che combina un microcontrollore, un gate driver e MOSFET per azionare un motore brushless. Il suo schema elettrico e il suo layout sono specifici di quel progetto, non costituiscono una specifica universale.
L’ESC presenta problemi di layout diversi da quelli del controller di volo. I dispositivi di commutazione e i percorsi della corrente generano calore e rumore elettrico. La geometria del rame, la disposizione dei componenti, il percorso di ritorno e il modo in cui il calore viene dissipato influiscono tutti sul progetto. Lo spessore del rame e le dimensioni delle piste richiesti dipendono dalla corrente, dal ciclo di lavoro, dall’aumento di temperatura, dal raffreddamento e dal resto dello stackup; non esiste una specifica universale per gli ESC dei droni.
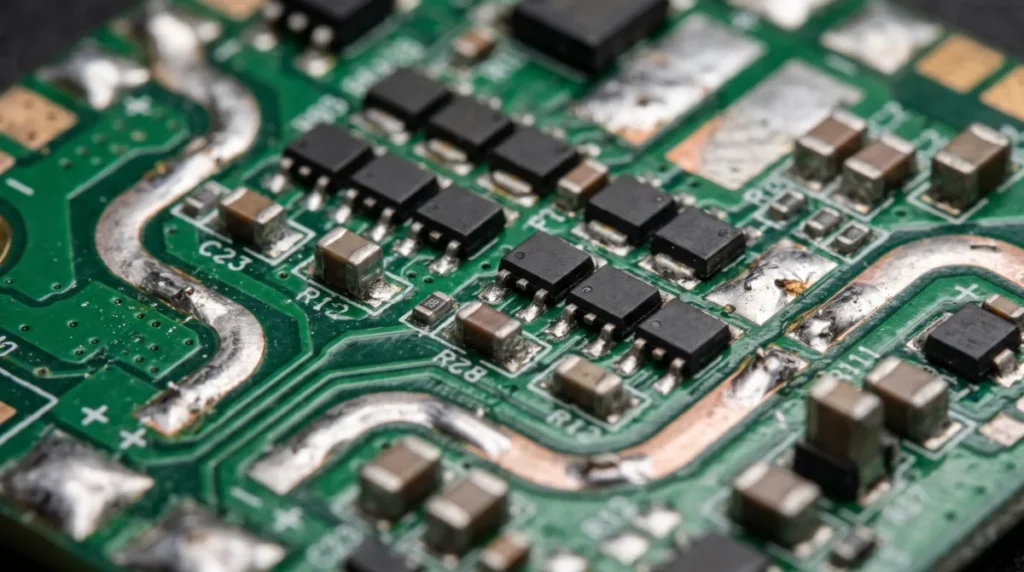
Schede di distribuzione dell’alimentazione e monitoraggio della batteria
Una scheda di distribuzione dell’alimentazione instrada l’energia elettrica dalla batteria ai carichi, come i controller dei motori e i dispositivi elettronici regolati. Un circuito di monitoraggio dell’alimentazione può misurare la tensione o la corrente e comunicare i dati al controller. Un sistema di gestione della batteria può offrire ulteriori funzioni di monitoraggio o protezione specifiche per la batteria, a seconda della batteria e dell’architettura del prodotto. Questi termini descrivono funzioni correlate, ma diverse.
La documentazione di PX4’ sui sistemi di alimentazione descrive moduli di alimentazione che alimentano il controller e monitorano la tensione e la corrente della batteria. Occorre considerare sia il percorso di distribuzione sia l’alimentazione regolata del controller.
Per il PCB, occorre identificare i carichi normali e di picco, i connettori, le esigenze di protezione, la caduta di tensione e il calore generato lungo il percorso di alimentazione. Una scheda compatta può integrare la distribuzione dell’alimentazione con gli ESC o il controllo del volo. Ciò può ridurre il numero di interconnessioni, ma avvicina anche i circuiti di potenza ai componenti elettronici sensibili.
Schede di navigazione e dei sensori
I sensori forniscono all’aeromobile informazioni sul suo movimento e sull’ambiente circostante. Un’IMU fornisce comunemente misurazioni dell’accelerazione e della velocità angolare. Altri sensori possono fornire informazioni sull’altitudine o sulla direzione. Un ricevitore di un sistema globale di navigazione satellitare (GNSS) può fornire informazioni sulla posizione e sulla temporizzazione quando il sistema dispone di un segnale satellitare utilizzabile.
Alcuni sensori sono montati sul gruppo del controller di volo; altri si trovano su moduli separati. La posizione è importante: un sensore può risentire delle vibrazioni, del calore, del rumore elettrico, dei metalli vicini o dell’ambiente fisico che dovrebbe misurare. Per un modulo GNSS e bussola esterno, le indicazioni di montaggio di PX4’ raccomandano di collocarlo il più lontano possibile dai cavi di alimentazione dei motori e degli ESC. Una scheda sensori separata può offrire maggiore flessibilità nel posizionamento, ma richiede di prendere decisioni su connettori e instradamento dei cavi.
Schede radio, di telemetria e video
I dispositivi elettronici di comunicazione trasferiscono informazioni tra l’aeromobile e altre apparecchiature. A seconda del drone, i collegamenti possono gestire i comandi dell’operatore, la telemetria, il video o più di una di queste funzioni. Anche un ricevitore GNSS si basa sulle onde radio, ma riceve segnali di navigazione satellitare e non trasmette i comandi del pilota.
La documentazione sulla telemetria di PX4’ descrive i collegamenti tra un veicolo e il software della stazione di controllo a terra; le apparecchiature e le interfacce supportate variano a seconda del sistema.
Le prestazioni RF dipendono dall’assemblaggio completo, inclusi l’antenna, la sua posizione, l’involucro, i conduttori vicini e il layout del PCB. Prima di scegliere uno stackup, occorre determinare la frequenza, l’interfaccia, la configurazione dell’antenna e i requisiti di impedenza. Un laminato specializzato può essere utile per alcuni progetti, ma la sola presenza di una funzione radio non implica che sia necessario.
Schede per fotocamera, gimbal, computer di bordo e carichi utili
Una scheda per fotocamera o gimbal supporta l’acquisizione di immagini o la stabilizzazione; un’altra scheda per carichi utili può controllare un sensore o un dispositivo specifico per la missione. Alcuni aeromobili includono anche un computer di bordo per attività di elaborazione distinte da quelle del controller di volo. Queste schede sono opzionali e dipendono dalla destinazione d’uso dell’aeromobile.
Un gimbal in movimento impone vincoli meccanici e di interconnessione che potrebbero non riguardare un controller fisso. I circuiti flessibili possono facilitare il collegamento di componenti mobili o racchiusi in spazi ristretti, purché la geometria delle pieghe, i rinforzi e i movimenti previsti siano progettati per l’applicazione. Consultare la guida ai PCB flessibili per i dettagli costruttivi.
Quale struttura PCB è adatta a ciascuna scheda del drone?
Scegliere la struttura dopo aver definito la funzione della scheda, i requisiti elettrici, gli ingombri e l’ambiente operativo. Le opzioni seguenti sono punti di partenza per la valutazione, non abbinamenti prescritti.
| Struttura dei PCB | Possibili applicazioni | Potenziale vantaggio | Aspetti da valutare |
|---|---|---|---|
| FR-4 rigido multistrato | Controllo del volo, alimentazione e altri assemblaggi fissi | Supporta i componenti e l’instradamento con una struttura consolidata | Lo stackup, il rame e il montaggio meccanico richiedono comunque una revisione progettuale |
| PCB flessibile | Interconnessioni per fotocamere o sensori | Può consentire l’instradamento in spazi ristretti o soggetti a movimento | Occorre prestare attenzione alla zona di piegatura, ai rinforzi e alla durata prevista in funzione dei movimenti |
| PCB rigido-flessibile | Un assemblaggio che richiede aree rigide collegate da sezioni flessibili | Può integrare sezioni rigide e flessibili | Lo stackup, la fabbricazione e i requisiti di piegatura vanno valutati per tempo |
| Caratteristiche HDI | Controller ad alta densità o moduli compatti | Le geometrie fini e i microvia possono facilitare l’instradamento di package ad alta densità | Aumentano i vincoli di fabbricazione e ispezione |
| Struttura specializzata per RF o gestione termica | Un assemblaggio radio o di potenza con esigenze di materiali comprovate | Può soddisfare uno specifico requisito elettrico o termico | Il costo, le opzioni di fabbricazione e il beneficio effettivo dipendono dal progetto |
Per i collegamenti flessibili, distingui un circuito piegato durante l’installazione da uno che si muove ripetutamente durante l’uso. La trattazione di Altium delle schede flessibili statiche e dinamiche spiega come le piegature ripetute sottopongano i conduttori e la stratificazione a sollecitazioni diverse.
Per esempio, un controllore di volo può essere sia rigido sia HDI. Un ESC non è automaticamente una scheda con anima metallica, così come una scheda radio non richiede automaticamente un laminato per alte frequenze. Prima di definire la stratificazione, discuti con il produttore i requisiti di carico, perdite, spazio e affidabilità. Scopri di più sulla produzione di PCB rigido-flessibili o Produzione di PCB HDI quando queste caratteristiche sono adatte al progetto.
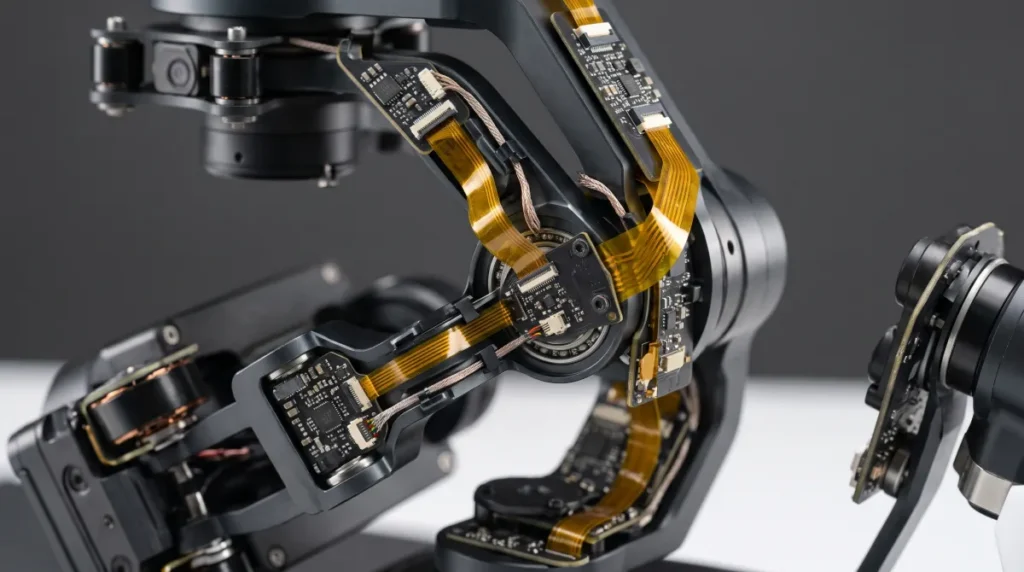
Schede per droni integrate vs. moduli separati
L’integrazione modifica le interfacce e la facilità di manutenzione, oltre alla disposizione sulla scheda. Considera due architetture esemplificative: nessuna delle due rappresenta un progetto sottoposto a misurazioni né una raccomandazione valida per tutti i droni.
Esempio A: gruppo compatto integrato. Un piccolo velivolo combina il controllore di volo e diversi canali ESC su un’unica scheda. Un minor numero di collegamenti tra schede può semplificare l’ingombro. Il team deve inoltre gestire il calore e il rumore di commutazione in prossimità del processore e dei sensori. Un guasto in una sezione può rendere necessaria la sostituzione dell’intero gruppo.
Esempio B: gruppi di controllo e potenza separati. Un altro velivolo dispone il controllore di volo, gli ESC, la distribuzione dell’alimentazione e l’elettronica del carico utile su schede separate. Il team può posizionare e sostituire i moduli singolarmente, ma deve progettare e fissare più interconnessioni. Ogni cavo e connettore deve avere un’interfaccia elettrica e meccanica definita.
| Decisione | Gruppo integrato | Moduli separati |
|---|---|---|
| Imballaggio | Meno gruppi separati; disposizione più densa | Maggiore flessibilità di posizionamento; più interconnessioni |
| Progettazione elettrica e termica | I circuiti sensibili e quelli ad alta potenza possono trovarsi vicini | È possibile separarli fisicamente, ma i cavi possono introdurre nuove criticità |
| Riparazione o sostituzione | Una scheda condivisa può essere sostituita come un’unica unità | Un singolo modulo può essere sostituibile |
| Verifica | Verificare le interazioni sulla scheda combinata | Verificare ogni modulo e le relative interfacce come sistema |
Nessuno dei due approcci è automaticamente più leggero, economico o affidabile. Confronta i gruppi completi, considerando connettori, cablaggio, involucri, raffreddamento, manutenzione e impegno necessario per i test.
Come scegliere e produrre un PCB per droni
Una richiesta di produzione utile descrive i requisiti della specifica scheda, anziché chiedere un PCB generico per droni. Prepara quanto segue con il team di progettazione e il fornitore:
- Funzione e ambiente. Indica il ruolo del gruppo, il tipo di montaggio, le vibrazioni previste, l’esposizione alla temperatura e lo spazio disponibile.
- Carichi elettrici. Fornisci tensione e corrente operative e di picco, il ciclo di lavoro previsto, i segnali sensibili e gli eventuali requisiti RF o di impedenza controllata.
- Progettazione del PCB. Fornisci i file di fabbricazione, i requisiti di stratificazione, le specifiche del rame, le dimensioni, la finitura e gli eventuali vincoli flessibili o meccanici. Se alcuni dettagli non sono definiti, richiedi una verifica di progettazione per la producibilità.
- Informazioni sull’assemblaggio. Fornisci la distinta base, i codici componente approvati e le alternative, i dati di posizionamento, i disegni di assemblaggio, la polarità e, se pertinenti, i requisiti di programmazione.
- Ispezione e test. Concorda le verifiche, le attrezzature, le procedure, i criteri di accettazione e la documentazione necessari per il progetto. Distingui l’ispezione del PCB e dell’assemblaggio dai test dell’aeromobile completo.
A Un fornitore di PCB può esaminare i requisiti della scheda nuda, mentre i servizi di assemblaggio PCB possono occuparsi del posizionamento dei componenti e delle verifiche di assemblaggio. Prima di ordinare, conferma il processo proposto e la sua idoneità per il progetto specifico.
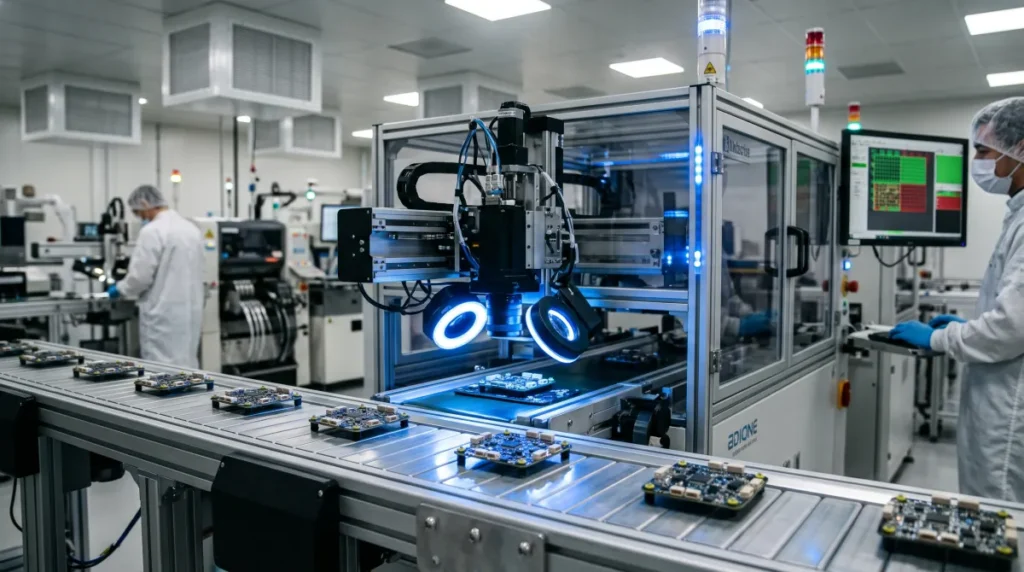
Errori comuni nella progettazione e nell’assemblaggio di PCB per droni
- Dimensionare i percorsi di alimentazione senza conoscere le condizioni operative. Fornisci corrente, durata, limiti di temperatura, geometria del rame e ipotesi di raffreddamento, anziché affidarti a una regola generica per la larghezza delle piste.
- Ignorare le interazioni tra sensori e alimentazione. Esamina insieme il posizionamento dei componenti, i percorsi di ritorno, la regolazione dell’alimentazione e il montaggio meccanico, affinché i carichi rumorosi non compromettano le misurazioni sensibili.
- Trascurare il connettore fino all’ultimo. Verifica orientamento, ritenzione, movimento dei cavi, accessibilità per l’assemblaggio e carichi trasmessi alla scheda.
- Confondere l’ispezione con la qualifica. L’ispezione può individuare difetti di fabbricazione, ma da sola non può dimostrare che un aeromobile soddisfi i requisiti funzionali, ambientali o normativi. Definisci i test di sistema necessari e i relativi criteri di accettazione per l’uso previsto.
Domande frequenti
Quante schede elettroniche ha un drone?
Non esiste un numero fisso. Un drone compatto può integrare il controllo di volo, il controllo dei motori e le funzioni di alimentazione in un unico gruppo, mentre un altro modello può usare moduli separati. Anche la configurazione della telecamera, della radio, del sistema di navigazione e del carico utile varia a seconda del velivolo.
Un controllore di volo e un ESC sono la stessa scheda?
Svolgono funzioni diverse. Un controllore di volo elabora misurazioni e comandi per controllare il velivolo; un ESC aziona un motore. Possono essere schede separate oppure essere integrati in un unico gruppo fisico.
I droni utilizzano PCB flessibili?
Alcuni sì. I PCB flessibili possono collegare componenti in spazi ristretti o in gruppi mobili, come un meccanismo per la telecamera. L’idoneità dipende dalla geometria della piega, dal movimento, dai materiali e dalle condizioni di utilizzo previste. Non tutti i droni hanno bisogno di un circuito flessibile.
Progetta la scheda in funzione del suo compito
Parti dalle funzioni del drone, poi decidi come distribuirle tra i diversi gruppi. Definisci i requisiti elettrici, termici, meccanici e di collaudo di ogni scheda prima di sceglierne la struttura. In questo modo il produttore avrà il contesto necessario per esaminare il progetto e il team di prodotto potrà confrontare le opzioni di integrazione considerando l’intero sistema, non solo la superficie del PCB.
