Los tipos de placas de circuito que se usan en drones incluyen controladores de vuelo, controladores electrónicos de velocidad, placas de distribución de energía, placas de sensores y navegación, placas de comunicaciones y placas para cámaras u otras cargas útiles. Algunos drones combinan varias de estas funciones en un solo conjunto; otros conectan módulos separados.
Cada función impone requisitos diferentes a su placa de circuito impreso (PCB). Un controlador de vuelo necesita señales limpias de los sensores, mientras que un controlador de motor debe soportar la corriente de conmutación y el calor. Entender esas diferencias ayuda al equipo de diseño a decidir qué integrar y qué comunicar al fabricante de PCB.
Conclusiones clave
- El control de vuelo, el accionamiento de motores, la energía, la detección, las comunicaciones y el control de cargas útiles son funciones. No necesariamente requieren seis placas separadas.
- La función de una PCB y su construcción son decisiones distintas: por ejemplo, un controlador de vuelo puede usar una placa rígida multicapa, mientras que una conexión para cámara puede usar una placa flexible.
- Establece los requisitos de corriente, térmicos, mecánicos, de señal y de prueba para cada conjunto antes de seleccionar materiales o solicitar una cotización.
- La inspección de una placa o una unión de soldadura no sustituye las pruebas funcionales y ambientales de la aeronave terminada.
En esta guía: Funciones de las placas | Construcción de PCB | Placas integradas frente a placas separadas | Lista de verificación de fabricación | Preguntas frecuentes
Placas de circuito para drones de un vistazo
La tabla agrupa los componentes electrónicos de los drones según su función. La cantidad real de conjuntos depende de la aeronave y del grado de integración de funciones en el diseño.
| Placa o función | Función principal | Consideración de diseño | ¿Se puede combinar? |
|---|---|---|---|
| Controlador de vuelo | Lee los sensores y emite comandos de control | Ruido en los sensores, vibración e integridad de la alimentación | A menudo se integra con otras funciones de control o alimentación |
| Controlador electrónico de velocidad (ESC) | Acciona un motor eléctrico en respuesta a los comandos | Corriente, ruido de conmutación y calor | Puede compartir un conjunto con otros ESC o componentes electrónicos de control |
| Distribución y monitoreo de energía | Distribuye y monitorea la energía eléctrica | Trayectorias de corriente, caída de voltaje y protección | Puede formar parte de un ESC o de la placa principal |
| Navegación y sensores | Proporciona mediciones de posición, movimiento, altitud u otros parámetros | Ubicación, interferencia y vibración | Los sensores pueden estar integrados o montados en módulos separados |
| Radio y telemetría | Transporta señales de control, datos o video | Ubicación de la antena, diseño de RF e interferencia | Algunas radios están integradas; otras son independientes |
| Control de cámara, estabilizador o carga útil | Opera el equipo de la misión | Interfaces, espacio, calor y movimiento mecánico | Depende de la carga útil y de la aeronave |
Estas son categorías funcionales. Términos como rígida, flexible, rígido-flexible y de interconexión de alta densidad (HDI) describen cómo está construida o trazada una PCB. Una misma placa puede pertenecer a una categoría funcional y tener varias características de construcción a la vez.
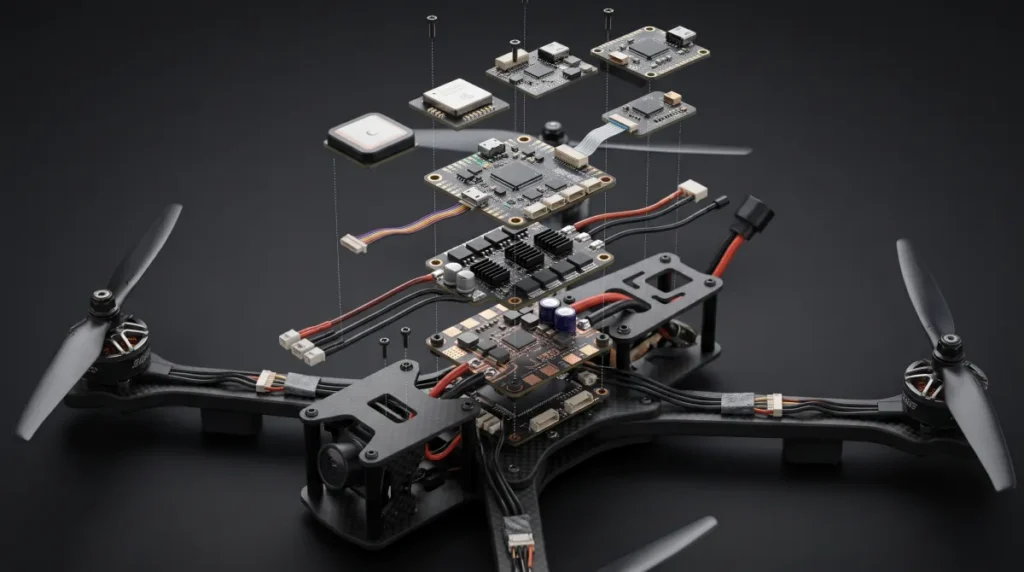
Los principales tipos de placas de circuito que se usan en drones
Placa del controlador de vuelo
El controlador de vuelo es el centro de control de la aeronave. Recibe mediciones como la aceleración y la velocidad angular, procesa comandos y envía señales de salida a los actuadores. Documentación de PX4 sobre controladores de vuelo describe el controlador de vuelo como el hardware de piloto automático en el que se ejecuta el firmware PX4.
Un controlador puede incluir un procesador, una unidad de medición inercial (IMU), regulación de energía, memoria y conectores para periféricos. Sus componentes exactos y el firmware varían según la plataforma. Las decisiones de diseño deben tener en cuenta la ubicación de los sensores, las vibraciones, las interferencias de conmutación y la estabilidad de la alimentación. Aislar mecánica o eléctricamente un sensor sensible es una tarea de diseño del sistema; no se puede reducir a elegir un solo material para la PCB.
Tarjeta de controlador electrónico de velocidad
Un controlador electrónico de velocidad, o ESC, regula la energía que se suministra a un motor eléctrico en respuesta a una orden. En un multirrotor, el sistema necesita un canal de control de motor por cada motor, pero varios canales pueden compartir una misma tarjeta física.
Un ejemplo concreto es el diseño de referencia para ESC de dron TIDA-00643 de Texas Instruments’, que combina un microcontrolador, un controlador de compuerta y MOSFET para accionar un motor sin escobillas. Su diagrama esquemático y su diseño son específicos de ese diseño, no una especificación universal.
El ESC presenta un problema de diseño distinto al del controlador de vuelo. Sus dispositivos de conmutación y rutas de corriente generan calor y ruido eléctrico. La geometría del cobre, la ubicación de los componentes, la ruta de retorno y la forma en que el conjunto disipa el calor influyen en el diseño. El espesor de cobre y las dimensiones de las pistas requeridos dependen de la corriente, el ciclo de trabajo, el aumento de temperatura, la refrigeración y el resto de la estructura de capas; no existe una especificación universal para los ESC de drones.
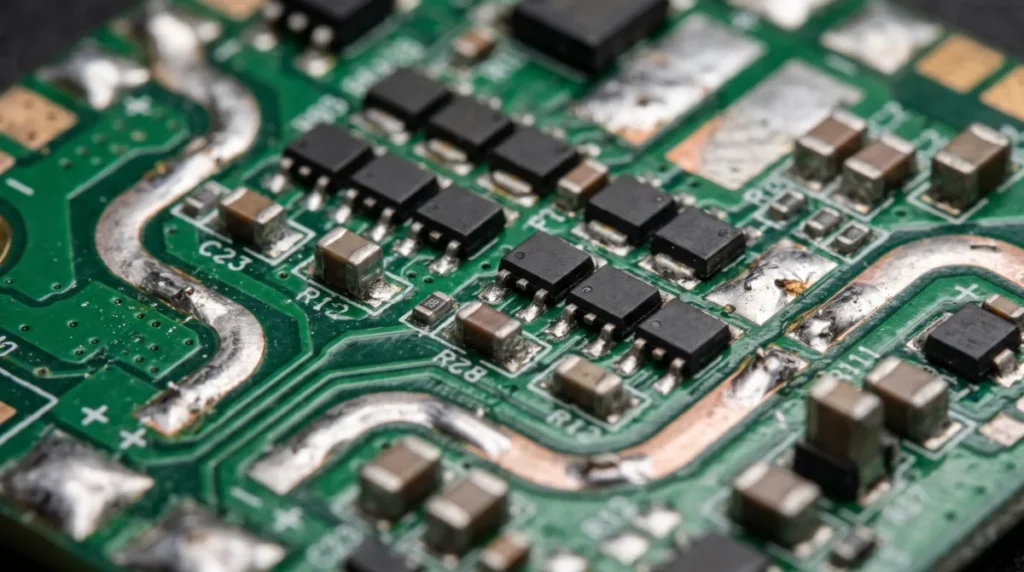
Tarjetas de distribución de energía y monitoreo de batería
Una tarjeta de distribución de energía dirige la energía eléctrica de la batería a cargas como los controladores de motor y los componentes electrónicos regulados. Un circuito de monitoreo de energía puede medir el voltaje o la corriente y enviar esa información al controlador. Según la batería y la arquitectura del producto, un sistema de gestión de batería puede ofrecer funciones adicionales de monitoreo o protección específicas para la batería. Estos términos describen funciones relacionadas, pero distintas.
La documentación del sistema de energía de PX4’s describe módulos de energía que alimentan el controlador y monitorean el voltaje y la corriente de la batería. Hay que considerar tanto la ruta de distribución como la alimentación regulada del controlador.
Para la PCB, identifica las cargas normales y máximas, los conectores, las necesidades de protección, la caída de voltaje y el calor generado a lo largo de la ruta de energía. Una tarjeta compacta puede combinar la distribución con los ESC o el control de vuelo. Esto puede reducir la cantidad de interconexiones, pero también acerca los circuitos de potencia a los componentes electrónicos sensibles.
Tarjetas de navegación y sensores
Los sensores proporcionan información a la aeronave sobre su movimiento y el entorno. Una IMU suele medir la aceleración y la velocidad angular. Otros sensores pueden proporcionar información sobre la altitud o el rumbo. Un receptor de sistema global de navegación por satélite (GNSS) puede proporcionar información de posición y sincronización cuando el sistema dispone de una señal satelital utilizable.
Algunos sensores se encuentran en el conjunto del controlador de vuelo; otros se instalan en módulos separados. La ubicación importa: las vibraciones, el calor, el ruido eléctrico, los metales cercanos o el entorno físico que el sensor debe medir pueden afectarlo. Para un módulo externo de GNSS y brújula, la guía de montaje de PX4’s recomienda colocarlo tan lejos como sea práctico del cableado de alimentación de los motores y los ESC. Una tarjeta de sensores independiente puede ofrecer más flexibilidad de ubicación, aunque implica tomar decisiones sobre los conectores y el tendido de cables.
Tarjetas de radio, telemetría y video
Los componentes electrónicos de comunicación transmiten información entre la aeronave y otros equipos. Según el dron, los enlaces pueden manejar órdenes del operador, telemetría, video o varias de estas funciones. Un receptor GNSS también utiliza señales de radio, pero su función es recibir señales satelitales de navegación, no transmitir las órdenes del piloto.
La documentación de telemetría de PX4’s describe los enlaces entre un vehículo y el software de control en tierra; el equipo y las interfaces compatibles varían según el sistema.
El rendimiento de RF depende del conjunto completo, incluida la antena, su ubicación, la carcasa, los conductores cercanos y el diseño de la PCB. Antes de elegir la estructura de capas, identifica la frecuencia, la interfaz, la configuración de la antena y los requisitos de impedancia. Un laminado especializado puede ser útil en algunos diseños, pero la presencia de una función de radio por sí sola no significa que sea necesario.
Tarjetas de cámara, gimbal, computadora complementaria y carga útil
Una tarjeta de cámara o gimbal permite la captura de imágenes o la estabilización; otra tarjeta de carga útil puede controlar un sensor o un dispositivo específico para la misión. Algunas aeronaves también llevan una computadora complementaria para realizar tareas de procesamiento independientes del controlador de vuelo. Estas tarjetas son opcionales y dependen del propósito de la aeronave.
Un gimbal móvil plantea restricciones mecánicas y de interconexión que quizá no existan en un controlador fijo. Los circuitos flexibles pueden ayudar a conectar componentes móviles o instalados en espacios reducidos, siempre que la geometría de flexión, el refuerzo y el movimiento previsto se diseñen para la aplicación. Consulta la guía de PCB flexibles para conocer los detalles de construcción.
¿Qué construcción de PCB es adecuada para cada tarjeta del dron?
Elige la construcción después de definir la función de la tarjeta, sus requisitos eléctricos, el espacio disponible y el entorno de uso. Las siguientes opciones son puntos de partida para la discusión, no combinaciones prescritas.
| Construcción de PCB | Posible aplicación | Beneficio potencial | Aspecto que se debe evaluar |
|---|---|---|---|
| FR-4 rígido multicapa | Control de vuelo, alimentación y otros conjuntos fijos | Permite montar componentes y enrutar pistas con una construcción conocida | Aun así, es necesario revisar el diseño de capas, el cobre y el montaje mecánico |
| PCB flexible | Interconexiones de cámara o sensores | Puede enrutar conexiones por espacios reducidos o móviles | Hay que prestar atención a la zona de flexión, el refuerzo y la vida útil bajo movimiento |
| Placa de circuito impreso rígido-flexible | Un conjunto que requiere áreas rígidas con componentes conectadas mediante secciones flexibles | Permite integrar regiones rígidas y flexibles | Es necesario revisar desde el inicio la estructura de capas, la fabricación y los requisitos de flexión |
| Características HDI | Controladores de alta densidad o módulos compactos | Las características finas y las microvías pueden facilitar el enrutamiento de encapsulados densos | Impone restricciones de fabricación e inspección |
| Construcción especializada para RF o gestión térmica | Un conjunto de radio o alimentación con necesidades de materiales demostradas | Puede satisfacer un requisito eléctrico o térmico específico | El costo, las opciones de fabricación y el beneficio real dependen del diseño |
En las conexiones flexibles, distingue entre un circuito que se dobla durante la instalación y uno que se mueve repetidamente durante el uso. La explicación de Altium sobre flexión estática y dinámica explica cómo la flexión repetida impone distintas exigencias a los conductores y al apilamiento de capas.
Por ejemplo, un controlador de vuelo puede ser rígido y HDI. Un ESC no es automáticamente una placa con núcleo metálico, y una placa de radio no necesariamente requiere un laminado de alta frecuencia. Antes de definir el apilamiento de capas, habla con el fabricante sobre los requisitos de carga, pérdida, espacio y confiabilidad. Explora la fabricación de PCB rígido-flexibles o Fabricación de PCB HDI cuando esas características sean adecuadas para el diseño.
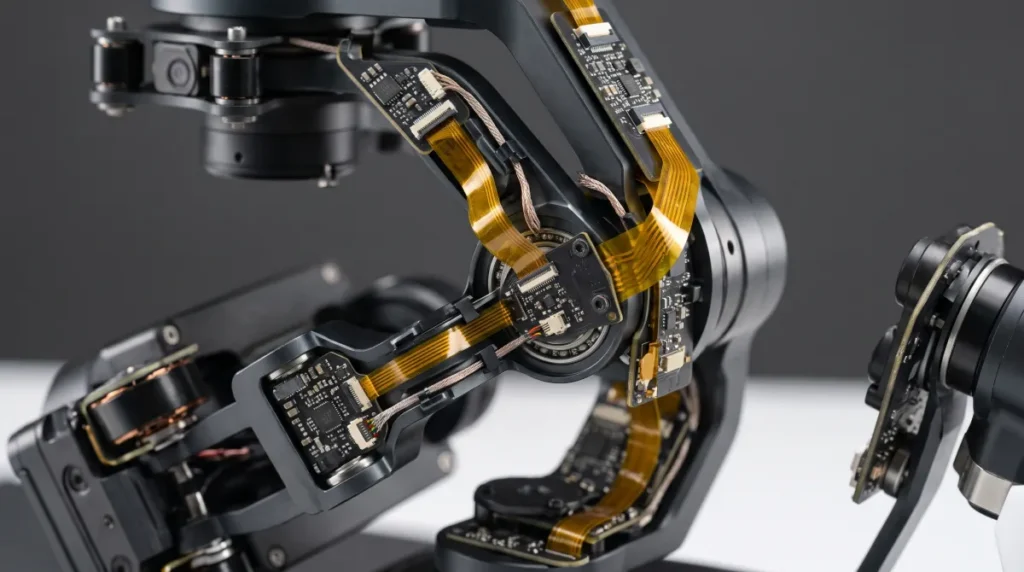
Placas integradas para drones frente a módulos separados
La integración cambia las interfaces y la facilidad de mantenimiento, además de la distribución de la placa. Considera dos arquitecturas ilustrativas; ninguna corresponde a un diseño medido ni es una recomendación para todos los drones.
Ejemplo A: conjunto compacto integrado. Una aeronave pequeña combina el controlador de vuelo y varios canales de ESC en una sola placa. Tener menos conexiones entre placas puede simplificar el empaquetado. El equipo también debe gestionar el calor y el ruido de conmutación cerca del procesador y los sensores. Una falla en una sección podría requerir reemplazar todo el conjunto.
Ejemplo B: conjuntos de control y potencia separados. Otra aeronave tiene el controlador de vuelo, los ESC, la distribución de potencia y la electrónica de carga útil en placas separadas. El equipo puede colocar y reemplazar cada módulo por separado, pero debe diseñar y asegurar más interconexiones. Cada cable y conector necesita una interfaz eléctrica y mecánica definida.
| Decisión | Conjunto integrado | Módulos separados |
|---|---|---|
| Embalaje | Menos conjuntos separados; distribución más compacta | Mayor flexibilidad de ubicación; más interconexiones |
| Diseño eléctrico y térmico | Los circuitos sensibles y los de alta potencia pueden estar muy cerca | Es posible mantenerlos separados físicamente, pero los cables pueden introducir nuevas consideraciones |
| Reparación o reemplazo | Puede ser necesario reemplazar una placa compartida como una sola unidad | Es posible reemplazar un módulo individual |
| Verificación | Probar las interacciones en la placa combinada | Probar cada módulo y sus interfaces como un sistema |
Ningún enfoque es automáticamente más ligero, económico o confiable. Compara los conjuntos completos, incluidos los conectores, el cableado, las carcasas, la refrigeración, el mantenimiento y el esfuerzo de prueba.
Cómo elegir y fabricar una PCB para drones
Una solicitud de fabricación útil describe los requisitos de la placa específica, en lugar de pedir una PCB genérica para drones. Prepara lo siguiente con el equipo de diseño y el proveedor:
- Función y entorno. Identifica la función del conjunto, cómo se monta, la vibración prevista, la exposición a temperaturas y el espacio disponible.
- Cargas eléctricas. Indica el voltaje y la corriente de operación y máximos, el ciclo de trabajo previsto, las señales sensibles y cualquier requisito de RF o de impedancia controlada.
- Diseño de PCB. Proporciona los archivos de fabricación, los requisitos del apilamiento de capas, las especificaciones del cobre, las dimensiones, el acabado y cualquier restricción flexible o mecánica. Si hay detalles sin resolver, solicita una revisión de diseño para fabricación.
- Información del ensamble. Proporciona la lista de materiales, los números de pieza aprobados y sus sustitutos, los datos de ubicación, los planos de ensamble, la polaridad y los requisitos de programación, cuando corresponda.
- Inspección y pruebas. Acuerden las revisiones, los dispositivos de prueba, los procedimientos, los criterios de aceptación y la documentación que requiere el proyecto. Distingan la inspección de la PCB y del ensamble de las pruebas de la aeronave completa.
A Un proveedor de fabricación de PCB puede revisar los requisitos de la placa sin componentes, mientras que los servicios de ensamble de PCB pueden encargarse de la colocación de componentes y las revisiones del ensamble. Antes de hacer el pedido, confirma el proceso propuesto y que sea adecuado para el diseño específico.
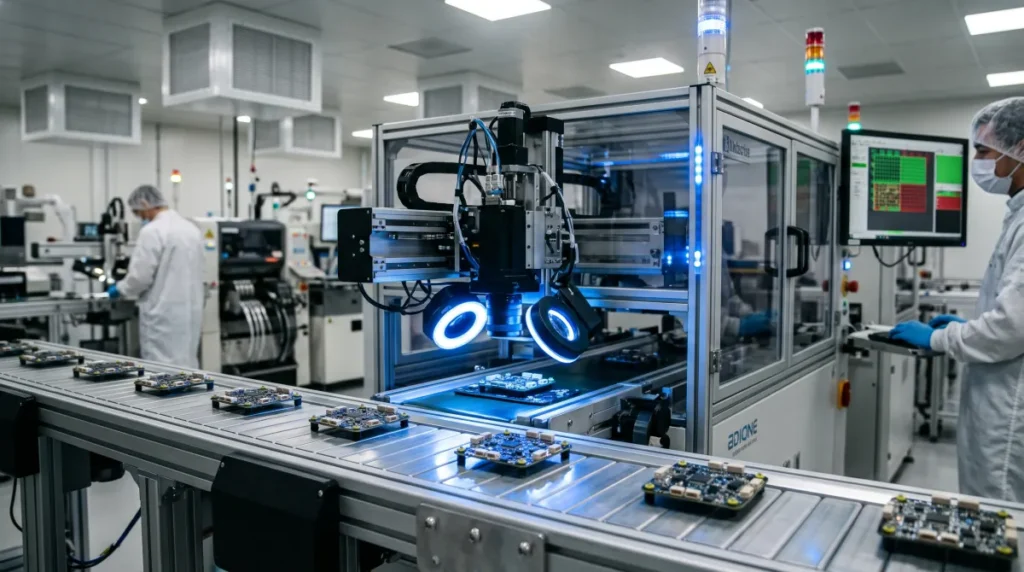
Errores comunes en el diseño y ensamble de PCB para drones
- Dimensionar las rutas de potencia sin tener en cuenta las condiciones de operación. Indica la corriente, la duración, los límites de temperatura, la geometría del cobre y las condiciones de refrigeración, en lugar de basarte en una regla genérica para el ancho de las pistas.
- Ignorar las interacciones entre sensores y potencia. Revisa en conjunto la ubicación de los componentes, las rutas de retorno, la regulación de potencia y el montaje mecánico para evitar que las cargas ruidosas afecten las mediciones sensibles.
- Dejar el conector para el final. Verifica la orientación, la sujeción, el movimiento de los cables, el acceso para el ensamble y las cargas que se transmiten a la placa.
- Confundir la inspección con la calificación. La inspección puede detectar defectos de fabricación, pero por sí sola no puede determinar si una aeronave cumple con los requisitos funcionales, ambientales o normativos. Define las pruebas de sistema necesarias y sus criterios de aceptación para el uso previsto.
Preguntas frecuentes
¿Cuántas placas de circuito tiene un dron?
No hay un número fijo. Un dron compacto puede integrar las funciones de control de vuelo, control de motores y alimentación en un solo conjunto, mientras que otro diseño puede usar módulos independientes. La cámara, la radio, la navegación y la configuración de la carga útil también varían según la aeronave.
¿Un controlador de vuelo y un ESC son la misma placa?
Cumplen funciones distintas. Un controlador de vuelo procesa mediciones y comandos para controlar la aeronave; un ESC controla un motor. Pueden ser placas independientes o estar integrados en un mismo conjunto físico.
¿Los drones usan PCB flexibles?
Algunos sí. Las PCB flexibles pueden conectar componentes en espacios reducidos o conjuntos móviles, como el mecanismo de una cámara. Su idoneidad depende de la geometría de flexión, el movimiento, los materiales y las condiciones de servicio previstas. No todos los drones necesitan un circuito flexible.
Planifica la placa según su función
Empieza por las funciones de la aeronave y luego decide cómo distribuirlas entre los distintos conjuntos. Define los requisitos eléctricos, térmicos, mecánicos y de prueba de cada placa antes de elegir cómo fabricarla. Así, el fabricante tendrá suficiente contexto para revisar el diseño y el equipo de producto podrá comparar las opciones de integración considerando todo el sistema, no solo el área de la PCB.
