К типам печатных плат, используемых в дронах, относятся полётные контроллеры, электронные регуляторы скорости, платы распределения питания, платы датчиков и навигации, коммуникационные платы, а также платы для камер и другой полезной нагрузки. В одних дронах несколько таких функций объединены на одной плате, в других используются отдельные модули.
Каждая функция предъявляет к печатной плате (PCB) свои требования. Полётному контроллеру нужны чистые сигналы датчиков, а контроллер двигателя должен выдерживать токи переключения и нагрев. Понимание этих различий помогает команде разработчиков решить, какие функции объединить и какую информацию передать производителю печатных плат.
Ключевые выводы
- Управление полётом, привод двигателя, питание, измерение параметров, связь и управление полезной нагрузкой — это функции. Для них не обязательно нужны шесть отдельных плат.
- Назначение PCB и её конструкция — разные вещи: например, полётный контроллер может быть выполнен на жёсткой многослойной плате, а для подключения камеры может использоваться гибкая плата.
- Прежде чем выбирать материалы или запрашивать расчёт стоимости, задайте требования к току, тепловым и механическим нагрузкам, сигналам и тестированию для каждого узла.
- Осмотр платы или паяного соединения не заменяет функциональные и климатические испытания готового летательного аппарата.
В этом руководстве: Функции плат | Конструкция печатных плат | Объединённые и отдельные платы | Контрольный список для производства | Часто задаваемые вопросы
Печатные платы для дронов: краткий обзор
В таблице электронные компоненты дрона сгруппированы по назначению. Фактическое количество плат зависит от летательного аппарата и от того, сколько функций объединено в конструкции.
| Плата или функция | Основное назначение | Особенности проектирования | Можно ли объединить? |
|---|---|---|---|
| Полётный контроллер | Считывает данные датчиков и выдаёт команды управления | Шум датчиков, вибрация, целостность питания | Часто объединяется с другими функциями управления или питания |
| Электронный регулятор скорости (ESC) | Управляет электродвигателем в соответствии с командами | Ток, шум переключения, нагрев | Может быть объединён на одной плате с другими ESC или управляющей электроникой |
| Распределение и контроль питания | Распределяет и контролирует электрическое питание | Токовые цепи, падение напряжения, защита | Может входить в состав ESC или основной платы |
| Навигация и датчики | Предоставляет данные о местоположении, движении, высоте или других параметрах | Расположение, помехи, вибрация | Датчики могут быть установлены на плате или размещаться в отдельных модулях |
| Радиосвязь и телеметрия | Передаёт сигналы управления, данные или видео | Расположение антенны, разводка ВЧ-цепей, помехи | Некоторые радиомодули встроены, другие выполнены отдельно |
| Управление камерой, подвесом или полезной нагрузкой | Управляет оборудованием для выполнения задач | Интерфейсы, пространство, нагрев, механическое движение | Зависит от полезной нагрузки и летательного аппарата |
Это функциональным категориям. Термины «жёсткая», «гибкая», «жёстко-гибкая» и «с межсоединениями высокой плотности» (HDI) описывают конструкцию или разводку PCB. Одна плата может относиться к функциональной категории и одновременно иметь несколько конструктивных особенностей.
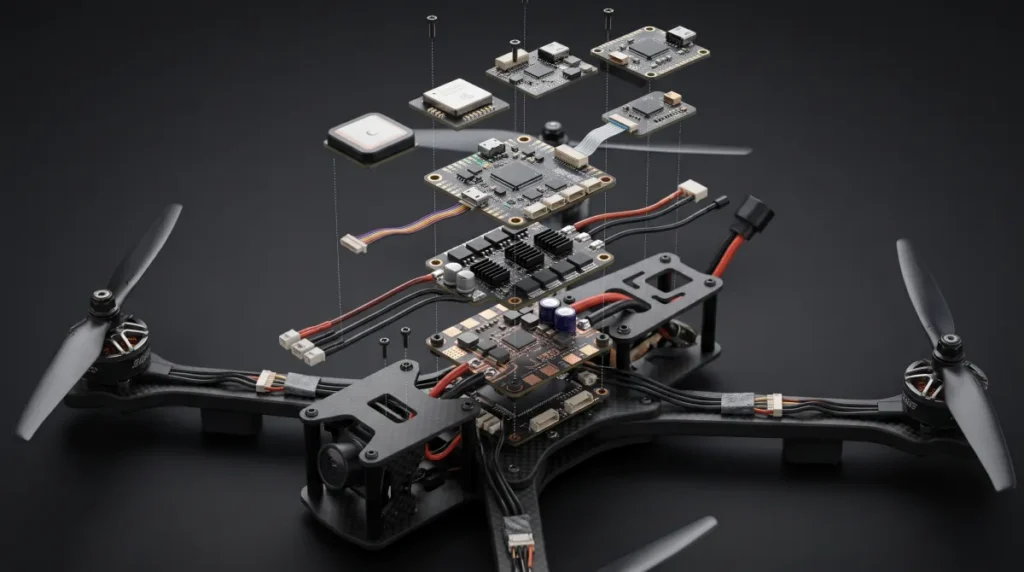
Основные типы печатных плат, используемых в дронах
Плата полётного контроллера
Полётный контроллер — это центр управления летательным аппаратом. Он получает измерения, например ускорения и угловой скорости, обрабатывает команды и передаёт выходные сигналы исполнительным устройствам. Документация PX4 по полётным контроллерам описывает полётный контроллер как аппаратное обеспечение автопилота, на котором работает прошивка PX4.
Контроллер может содержать процессор, инерциальный измерительный модуль (IMU), систему регулирования питания, память и разъёмы для периферийных устройств. Конкретный состав компонентов и прошивка зависят от платформы. При разработке компоновки следует учитывать расположение датчиков, вибрацию, коммутационные помехи и стабильность питания. Механическая или электрическая изоляция чувствительного датчика — задача системного проектирования; её нельзя свести к выбору одного материала печатной платы.
Плата электронного регулятора скорости
Электронный регулятор скорости, или ESC, управляет подачей мощности на электродвигатель в соответствии с командой. В мультироторной системе для каждого двигателя нужен отдельный канал управления, однако несколько каналов могут находиться на одной физической плате.
Конкретный пример — эталонная разработка дронового ESC TIDA-00643 компании Texas Instruments, в которой микроконтроллер, драйвер затвора и MOSFET-транзисторы используются для управления бесколлекторным двигателем. Её схема и разводка относятся именно к этой разработке и не являются универсальной спецификацией.
У ESC иная задача компоновки, чем у полётного контроллера. Коммутирующие компоненты и пути прохождения тока создают тепло и электрические помехи. На конструкцию влияют геометрия меди, размещение компонентов, обратный токовый путь и отвод тепла от сборки. Необходимые толщина меди и размеры дорожек зависят от тока, коэффициента заполнения, повышения температуры, охлаждения и остальных параметров стека слоёв; универсальной спецификации дронового ESC не существует.
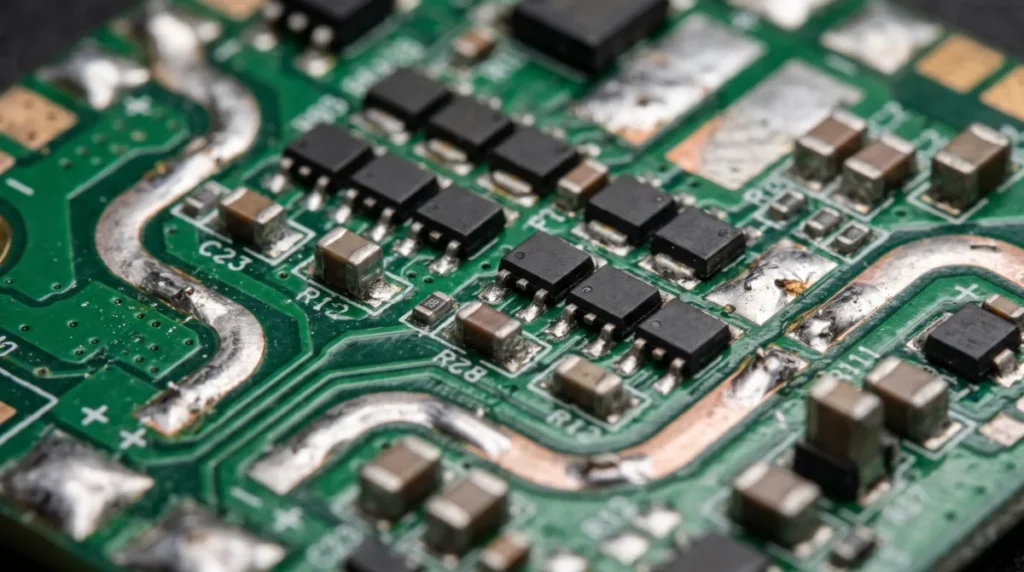
Платы распределения питания и контроля аккумулятора
Плата распределения питания направляет электрическую энергию от аккумулятора к нагрузкам, например к контроллерам двигателей и стабилизированной электронике. Схема контроля питания может измерять напряжение или ток и передавать данные контроллеру. В зависимости от аккумулятора и архитектуры изделия система управления аккумулятором может обеспечивать дополнительный мониторинг или защиту. Эти термины обозначают связанные, но разные функции.
В документации PX4 по системе питания описаны модули питания, которые обеспечивают питание контроллера и контролируют напряжение и ток аккумулятора. Необходимо учитывать как путь распределения питания, так и стабилизированное питание контроллера.
При проектировании печатной платы определите штатные и пиковые нагрузки, разъёмы, требования к защите, падение напряжения и нагрев вдоль пути питания. Компактная плата может объединять распределение питания с ESC или полётным контроллером. Это позволяет сократить число межсоединений, но также приближает силовые цепи к чувствительной электронике.
Платы навигации и датчиков
Датчики предоставляют летательному аппарату информацию о движении и окружающей среде. IMU обычно измеряет ускорение и угловую скорость. Другие датчики могут предоставлять данные о высоте или курсе. Приёмник глобальной навигационной спутниковой системы (GNSS) может определять местоположение и время, если системе доступен пригодный для использования спутниковый сигнал.
Некоторые датчики устанавливаются на плате полётного контроллера, другие размещаются на отдельных модулях. Местоположение имеет значение: на датчик могут влиять вибрация, нагрев, электрические помехи, находящийся рядом металл или физическая среда, параметры которой он должен измерять. Для внешнего модуля GNSS и компаса руководство PX4 по установке рекомендует размещать его как можно дальше от проводки питания двигателей и ESC. Отдельная плата датчиков позволяет гибче выбирать место установки, но требует продумать разъёмы и прокладку кабелей.
Платы радиосвязи, телеметрии и видеосвязи
Электроника связи передаёт информацию между летательным аппаратом и другим оборудованием. В зависимости от дрона каналы связи могут передавать команды оператора, телеметрию, видео или несколько видов данных одновременно. Приёмник GNSS также использует радиосигналы, но принимает спутниковые навигационные сигналы, а не передаёт команды пилота.
В документации PX4 по телеметрии описаны каналы связи между аппаратом и программным обеспечением наземного управления; поддерживаемое оборудование и интерфейсы зависят от системы.
Радиочастотные характеристики зависят от всей сборки, включая антенну, её расположение, корпус, близлежащие проводники и разводку печатной платы. Прежде чем выбирать стек слоёв, определите частоту, интерфейс, конфигурацию антенны и требования к импедансу. В некоторых разработках может пригодиться специализированный ламинат, однако сама по себе функция радиосвязи не означает, что он необходим.
Платы камеры, подвеса, бортового компьютера и полезной нагрузки
Плата камеры или подвеса обеспечивает съёмку или стабилизацию; другая плата полезной нагрузки может управлять датчиком или специализированным устройством для конкретной задачи. Некоторые летательные аппараты также оснащаются бортовым компьютером для обработки задач, не связанных с работой полётного контроллера. Эти платы необязательны и выбираются с учётом назначения аппарата.
Подвижный подвес создаёт механические ограничения и требования к соединениям, которых может не быть у неподвижного контроллера. Гибкие печатные схемы могут помочь соединить подвижные или плотно упакованные компоненты, если геометрия изгиба, усиление и предполагаемое движение рассчитаны для конкретного применения. См. руководство по гибким печатным платам для получения сведений о конструкции.
Какая конструкция печатной платы подходит для каждой платы дрона?
Выбирайте конструкцию после определения функции платы, электрических требований, компоновки и условий эксплуатации. Ниже приведены отправные точки для обсуждения, а не предписанные сочетания.
| Конструкция печатных плат | Возможное применение | Потенциальное преимущество | Что следует учесть |
|---|---|---|---|
| Многослойная жёсткая плата FR-4 | Полётное управление, питание и другие неподвижные узлы | Позволяет монтировать компоненты и прокладывать дорожки с использованием распространённой конструкции | Стек слоёв, медь и механический монтаж всё равно требуют проверки конструкции |
| Гибкая печатная плата | Соединения камеры или датчиков | Позволяет прокладывать соединения в ограниченном или подвижном пространстве | Необходимо учесть зону изгиба, усиление и срок службы при движении |
| Жестко-гибкая печатная плата | Сборка, в которой жёсткие участки с компонентами соединены гибкими | Позволяет объединить жёсткие и гибкие участки | Стек слоёв, требования к изготовлению и изгибу необходимо проверить на раннем этапе |
| Технологии HDI | Плотные контроллеры или компактные модули | Мелкие элементы и микропереходные отверстия могут упростить разводку компонентов с высокой плотностью выводов | Создаёт дополнительные ограничения при изготовлении и проверке |
| Специализированная конструкция для ВЧ- или теплоотвода | Радио- или силовая сборка с подтверждёнными требованиями к материалам | Позволяет обеспечить конкретное электрическое или тепловое требование | Стоимость, варианты изготовления и реальная польза зависят от конструкции |
Для гибких соединений различайте цепь, которую изгибают при установке, и цепь, которая многократно изгибается при эксплуатации. В материале Altium о статичных и динамичных гибких платах объясняется, как многократные изгибы предъявляют разные требования к проводникам и структуре слоёв.
Например, полётный контроллер может быть одновременно жёстким и HDI. ESC не обязательно должен быть платой на металлическом сердечнике, а радиоплате не всегда нужен высокочастотный ламинат. Прежде чем окончательно выбрать структуру слоёв, обсудите с производителем нагрузки, потери, ограничения по пространству и требования к надёжности. Узнайте больше о производстве жёстко-гибких печатных плат или Производство печатных плат HDI если такие особенности подходят для конструкции.
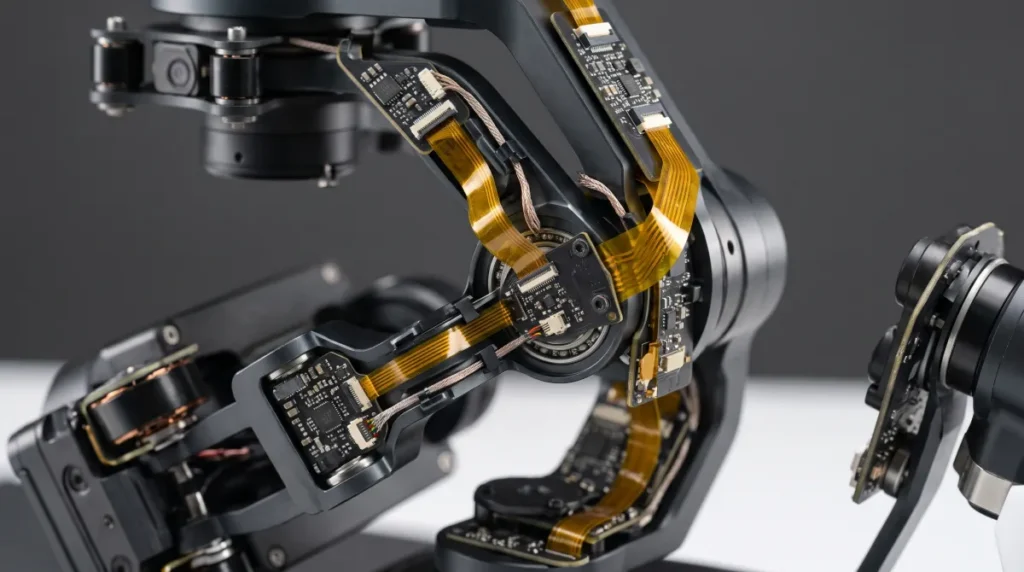
Интегрированные платы дрона и отдельные модули
Интеграция влияет не только на разводку платы, но и на интерфейсы и удобство обслуживания. Рассмотрим две условные архитектуры: ни одна из них не является результатом измерений или рекомендацией для каждого дрона.
Пример A: компактный интегрированный узел. В небольшом летательном аппарате полётный контроллер и несколько каналов ESC объединены на одной плате. Меньшее количество соединений между платами упрощает компоновку. При этом команде необходимо учитывать нагрев и коммутационные помехи рядом с процессором и датчиками. При неисправности одного участка может потребоваться замена всего объединённого узла.
Пример B: отдельные узлы управления и питания. В другом летательном аппарате полётный контроллер, ESC, распределение питания и электроника полезной нагрузки размещены на отдельных платах. Модули можно располагать и заменять по отдельности, но требуется спроектировать и закрепить больше межсоединений. Для каждого кабеля и разъёма нужно определить электрический и механический интерфейс.
| Критерий выбора | Интегрированный узел | Отдельные модули |
|---|---|---|
| Упаковка | Меньше отдельных узлов; более плотная компоновка | Больше свободы при размещении; больше межсоединений |
| Электрическое и тепловое проектирование | Чувствительные и мощные цепи могут располагаться близко друг к другу | Возможно физическое разделение, но кабели могут создать новые проблемы |
| Ремонт или замена | Общую плату, возможно, придётся заменять целиком | Можно заменить отдельный модуль |
| Проверка | Проверяйте взаимодействие узлов на объединённой плате | Проверяйте каждый модуль и его интерфейсы в составе системы |
Ни один из подходов сам по себе не гарантирует меньший вес, более низкую стоимость или более высокую надёжность. Сравнивайте узлы целиком, учитывая разъёмы, проводку, корпуса, охлаждение, обслуживание и трудозатраты на тестирование.
Как выбрать и изготовить печатную плату для дрона
В запросе на изготовление следует указывать требования к конкретной плате, а не просто заказывать печатную плату для дрона без уточнений. Подготовьте вместе с командой разработчиков и поставщиком следующие сведения:
- Назначение и условия эксплуатации. Укажите назначение узла, способ крепления, ожидаемую вибрацию, температурные условия и доступное пространство.
- Электрические нагрузки. Укажите рабочие и пиковые напряжение и ток, предполагаемый рабочий цикл, чувствительные сигналы, а также требования к радиочастотным цепям или контролируемому волновому сопротивлению, если они есть.
- Проектирование печатной платы. Предоставьте файлы для производства, требования к структуре слоёв, параметры меди, размеры, тип финишного покрытия и ограничения по гибкости или механической конструкции. Если какие-либо детали не определены, запросите проверку проекта на технологичность.
- Сведения о сборке. Предоставьте спецификацию компонентов, утверждённые номера деталей и допустимые замены, данные о размещении, сборочные чертежи, сведения о полярности и, если применимо, требования к программированию.
- Контроль и испытания. Согласуйте необходимые для проекта проверки, оснастку, процедуры, критерии приёмки и документацию. Разделяйте контроль печатной платы и её сборки и испытания всего летательного аппарата.
A Поставщик услуг по производству печатных плат может проверить требования к голой плате, а услуги по монтажу компонентов на печатные платы помогут с размещением компонентов и проверками сборки. До оформления заказа подтвердите предлагаемый процесс и его пригодность для конкретной конструкции.
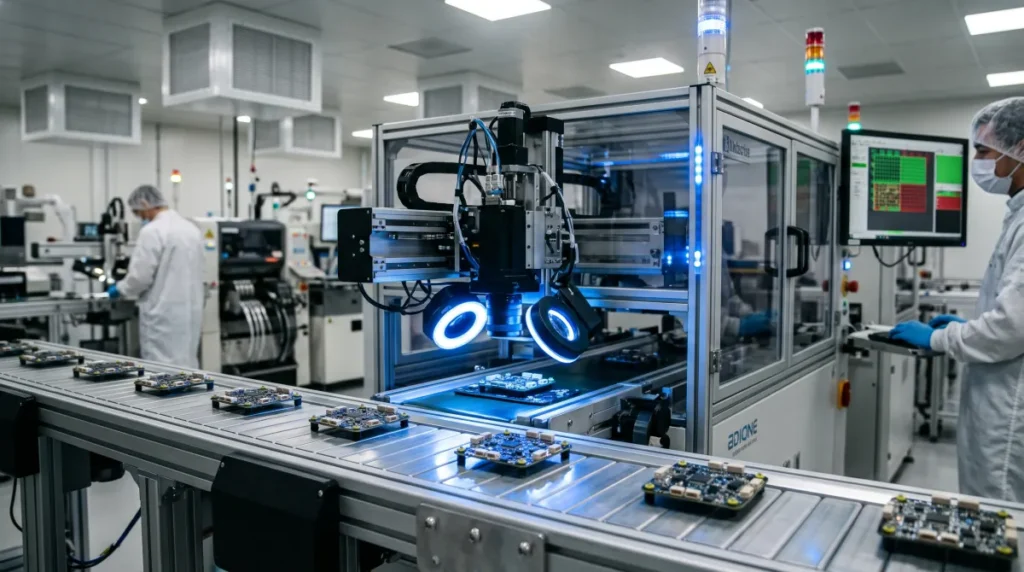
Типичные ошибки при проектировании и сборке плат для дронов
- Расчёт сечений цепей питания без учёта условий эксплуатации. Укажите ток, его длительность, температурные пределы, геометрию медных проводников и условия охлаждения, а не полагайтесь на универсальное правило расчёта ширины дорожек.
- Игнорирование взаимодействия датчиков и цепей питания. Совместно проверьте размещение компонентов, пути возвратного тока, стабилизацию питания и механическое крепление, чтобы помехи от мощных нагрузок не ухудшали точность чувствительных измерений.
- Разъём рассматривается как второстепенная деталь. Проверьте ориентацию, фиксацию, движение кабеля, доступ при сборке и нагрузки, передаваемые на плату.
- Путаница между контролем и квалификацией. Проверка может выявить производственные дефекты, но сама по себе не подтверждает, что воздушное судно соответствует функциональным, экологическим и нормативным требованиям. Определите необходимые системные испытания и критерии их приемки с учетом предполагаемого применения.
Часто задаваемые вопросы
Сколько печатных плат в дроне?
Фиксированного числа нет. В компактном дроне функции управления полётом, двигателями и питанием могут быть объединены на одной плате, тогда как в другой конструкции используются отдельные модули. Компоновка камеры, радиосвязи, навигации и полезной нагрузки также зависит от воздушного судна.
Контроллер полёта и ESC — это одна и та же плата?
Они выполняют разные функции. Контроллер полёта обрабатывает данные измерений и команды управления, чтобы управлять воздушным судном; ESC управляет двигателем. Это могут быть отдельные платы или единый физический модуль.
Используются ли в дронах гибкие печатные платы?
В некоторых — да. Гибкие печатные платы позволяют соединять компоненты в ограниченном пространстве или подвижных узлах, например в механизме камеры. Их пригодность зависит от геометрии изгиба, подвижности, материалов и ожидаемых условий эксплуатации. Гибкая печатная плата нужна не каждому дрону.
Проектируйте плату с учётом её назначения
Начните с определения функций воздушного судна, а затем решите, как распределить их между модулями. Прежде чем выбирать конструкцию каждой платы, определите требования к её электрическим, тепловым и механическим характеристикам, а также к тестированию. Это даст производителю достаточно информации для проверки проекта и поможет команде сравнить варианты интеграции с учётом всей системы, а не только площади печатной платы.
