Os tipos de placas de circuito usadas em drones incluem controladores de voo, controladores eletrônicos de velocidade, placas de distribuição de energia, placas de sensores e navegação, placas de comunicação e placas para câmeras ou outras cargas úteis. Alguns drones combinam várias dessas funções em um único conjunto; outros conectam módulos separados.
Cada função impõe exigências diferentes à sua placa de circuito impresso (PCB). Um controlador de voo precisa de sinais limpos dos sensores, enquanto um controlador de motor deve suportar a corrente de comutação e o calor. Compreender essas diferenças ajuda a equipe de projeto a decidir o que integrar e o que informar ao fabricante da PCB.
Principais conclusões
- Controle de voo, acionamento de motores, alimentação, sensoriamento, comunicação e controle de cargas úteis são funções. Elas não exigem necessariamente seis placas separadas.
- A função de uma PCB e sua construção são escolhas diferentes: um controlador de voo, por exemplo, pode usar uma placa rígida multicamadas, enquanto uma conexão de câmera pode usar um circuito flexível.
- Defina os requisitos de corrente, térmicos, mecânicos, de sinal e de teste para cada conjunto antes de selecionar materiais ou solicitar um orçamento.
- A inspeção de uma placa ou junta de solda não substitui os testes funcionais e ambientais da aeronave pronta.
Neste guia: Funções das placas | Construção da PCB | Placas integradas vs. separadas | Lista de verificação de fabricação | Perguntas frequentes
Placas de circuito para drones: visão geral
A tabela agrupa os componentes eletrônicos de drones por função. O número real de conjuntos depende da aeronave e do nível de integração de funcionalidades do projeto.
| Placa ou função | Função principal | Consideração de projeto | Pode ser combinada? |
|---|---|---|---|
| Controlador de voo | Lê os sensores e emite comandos de controle | Ruído nos sensores, vibração, integridade da alimentação | Frequentemente integrada a outras funções de controle ou alimentação |
| Controlador eletrônico de velocidade (ESC) | Aciona um motor elétrico em resposta a comandos | Corrente, ruído de comutação, calor | Pode compartilhar um conjunto com outros ESCs ou componentes eletrônicos de controle |
| Distribuição e monitoramento de energia | Distribui e monitora a energia elétrica | Caminhos da corrente, queda de tensão, proteção | Pode fazer parte de um ESC ou da placa principal |
| Navegação e sensores | Fornece medições de posição, movimento, altitude ou outros dados | Posicionamento, interferência, vibração | Os sensores podem estar integrados à placa ou em módulos separados |
| Rádio e telemetria | Transporta sinais de controle, dados ou vídeo | Posicionamento da antena, layout de RF, interferência | Alguns rádios são integrados; outros são separados |
| Controle de câmera, gimbal ou carga útil | Opera equipamentos da missão | Interfaces, espaço, calor, movimento mecânico | Depende da carga útil e da aeronave |
Essas são categorias funcionais. Termos como rígido, flexível, rígido-flexível e interconexão de alta densidade (HDI) descrevem como uma PCB é construída ou roteada. Uma única placa pode pertencer a uma categoria funcional e apresentar várias características de construção ao mesmo tempo.
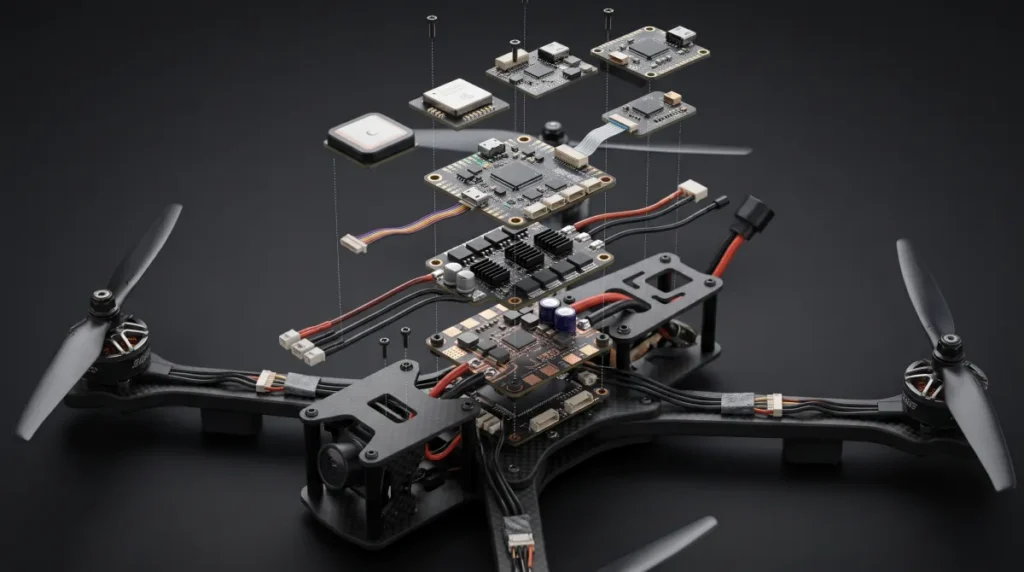
Principais tipos de placas de circuito usadas em drones
Placa do controlador de voo
O controlador de voo é o centro de controle da aeronave. Ele recebe medições como aceleração e velocidade angular, processa comandos e envia saídas aos atuadores. Documentação do controlador de voo do PX4 descreve o controlador de voo como o hardware de piloto automático no qual o firmware PX4 é executado.
Um controlador pode incluir um processador, uma unidade de medição inercial (IMU), regulação de energia, memória e conectores para periféricos. Seus componentes exatos e o firmware variam conforme a plataforma. As decisões de layout devem levar em conta o posicionamento dos sensores, a vibração, a interferência de chaveamento e a estabilidade da alimentação elétrica. Isolar mecanicamente ou eletricamente um sensor sensível é uma tarefa de projeto do sistema; ela não pode ser reduzida à escolha de um único material para a PCB.
Placa controladora eletrônica de velocidade
Um controlador eletrônico de velocidade, ou ESC, controla a potência fornecida a um motor elétrico em resposta a um comando. Em um multirrotor, o sistema precisa de um canal de controle de motor para cada motor, mas vários canais podem compartilhar uma única placa física.
Um exemplo concreto é o projeto de referência de ESC para drones TIDA-00643 da Texas Instruments’, que combina um microcontrolador, um driver de gate e MOSFETs para acionar um motor sem escovas. Seu esquema elétrico e layout são específicos desse projeto, não uma especificação universal.
O ESC apresenta um problema de layout diferente do controlador de voo. Seus dispositivos de chaveamento e caminhos de corrente geram calor e ruído elétrico. A geometria do cobre, o posicionamento dos componentes, o caminho de retorno e a forma como o calor sai do conjunto afetam o projeto. A espessura de cobre e as dimensões das trilhas necessárias dependem da corrente, do ciclo de trabalho, do aumento de temperatura, do resfriamento e do restante da estrutura de camadas; não existe uma especificação universal para ESCs de drones.
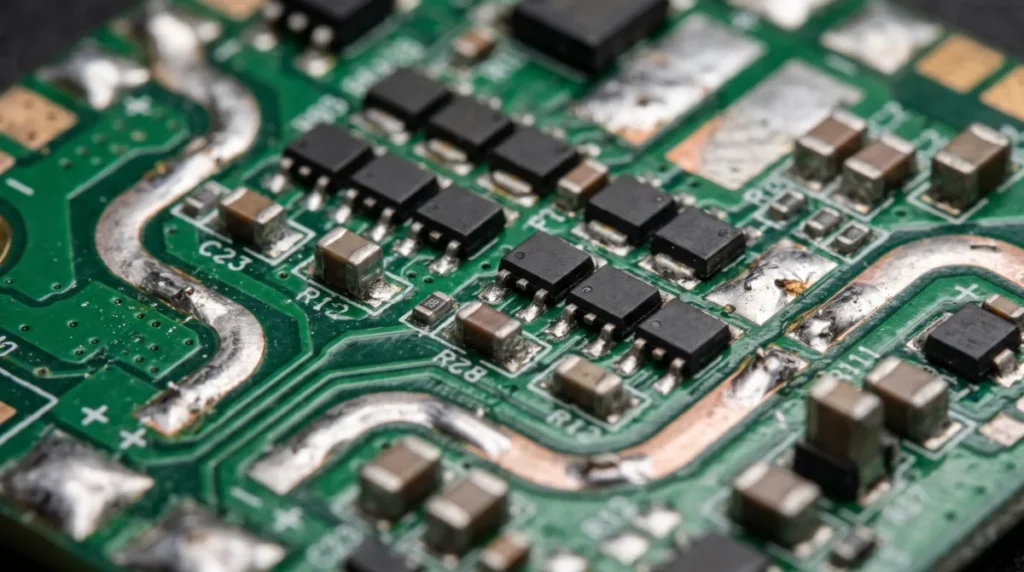
Placas de distribuição de energia e monitoramento da bateria
Uma placa de distribuição de energia encaminha a energia elétrica da bateria para cargas como controladores de motor e componentes eletrônicos com alimentação regulada. Um circuito de monitoramento de energia pode medir a tensão ou a corrente e enviar essas informações ao controlador. Um sistema de gerenciamento de bateria pode oferecer monitoramento ou proteção adicionais específicos para a bateria, dependendo da bateria e da arquitetura do produto. Esses termos descrevem funções relacionadas, porém diferentes.
A documentação do sistema de energia do PX4’s descreve módulos de energia que alimentam o controlador e monitoram a tensão e a corrente da bateria. Tanto o caminho de distribuição quanto a alimentação regulada do controlador devem ser considerados.
Para a PCB, identifique as cargas normais e de pico, os conectores, as necessidades de proteção, a queda de tensão e o calor gerado ao longo do caminho de energia. Uma placa compacta pode combinar a distribuição com ESCs ou o controle de voo. Isso pode reduzir o número de interconexões, mas também aproxima os circuitos de potência dos componentes eletrônicos sensíveis.
Placas de navegação e sensores
Os sensores fornecem informações sobre o movimento e o ambiente da aeronave. Uma IMU geralmente fornece medições de aceleração e velocidade angular. Outros sensores podem fornecer informações de altitude ou rumo. Um receptor de sistema global de navegação por satélite (GNSS) pode fornecer informações de posição e tempo quando o sistema dispõe de um sinal de satélite utilizável.
Alguns sensores ficam no conjunto do controlador de voo; outros são instalados em módulos separados. A localização importa: um sensor pode ser afetado por vibração, calor, ruído elétrico, metais próximos ou pelo ambiente físico que deve medir. Para um módulo externo de GNSS e bússola, as orientações de montagem do PX4’s recomendam posicioná-lo o mais longe possível dos fios de alimentação dos motores e dos ESCs. Uma placa de sensor separada pode oferecer mais flexibilidade de posicionamento, mas envolve decisões sobre conectores e encaminhamento de cabos.
Placas de rádio, telemetria e vídeo
Os componentes eletrônicos de comunicação transmitem informações entre a aeronave e outros equipamentos. Dependendo do drone, os enlaces podem transmitir comandos do operador, telemetria, vídeo ou várias dessas funções. Um receptor GNSS também usa rádio, mas sua função é receber sinais de navegação por satélite, não transmitir os comandos do piloto.
A documentação de telemetria do PX4’s descreve os enlaces entre um veículo e o software de controle em solo; os equipamentos e as interfaces compatíveis variam conforme o sistema.
O desempenho de RF depende do conjunto completo, incluindo a antena, seu posicionamento, o invólucro, os condutores próximos e o layout da PCB. Identifique a frequência, a interface, a configuração da antena e os requisitos de impedância antes de escolher a estrutura de camadas. Um laminado especializado pode ser útil em alguns projetos, mas a existência de uma função de rádio, por si só, não significa que ele seja necessário.
Placas de câmera, gimbal, computador auxiliar e carga útil
Uma placa de câmera ou gimbal dá suporte à captura de imagens ou à estabilização; outra placa de carga útil pode controlar um sensor ou dispositivo específico da missão. Algumas aeronaves também levam um computador auxiliar para tarefas de processamento separadas das do controlador de voo. Essas placas são opcionais e dependem da finalidade da aeronave.
Um gimbal móvel impõe restrições mecânicas e de interconexão que talvez não existam em um controlador fixo. Circuitos flexíveis podem ajudar a conectar componentes móveis ou instalados em espaços apertados, desde que a geometria de dobra, o reforço e os movimentos esperados sejam projetados para a aplicação. Consulte o guia de PCB flexível para obter detalhes de construção.
Qual construção de PCB é adequada para cada placa de drone?
Escolha a construção depois de definir a função da placa, as exigências elétricas, o formato do conjunto e o ambiente de operação. As opções a seguir são pontos de partida para discussão, não combinações prescritas.
| Construção da PCB | Possível aplicação | Benefício potencial | Aspecto a considerar |
|---|---|---|---|
| Multicamadas rígida de FR-4 | Controle de voo, alimentação e outros conjuntos fixos | Dá suporte aos componentes e ao roteamento em uma construção conhecida | A estrutura de camadas, o cobre e a montagem mecânica ainda precisam passar por uma análise de projeto |
| PCB flexível | Interconexões de câmera ou sensores | Pode passar por espaços compactos ou móveis | É preciso considerar a região de dobra, o reforço e a vida útil em movimento |
| PCB rígido-flexível | Um conjunto que precisa de áreas rígidas para componentes conectadas por partes flexíveis | Pode integrar regiões rígidas e flexíveis | A estrutura de camadas, a fabricação e os requisitos de dobra precisam ser analisados desde o início |
| Recursos HDI | Controladores de alta densidade ou módulos compactos | Recursos finos e microvias podem facilitar o roteamento de componentes de alta densidade | Impõem restrições de fabricação e inspeção |
| Construção especializada para RF ou gerenciamento térmico | Um conjunto de rádio ou alimentação com necessidades de materiais comprovadas | Pode atender a um requisito elétrico ou térmico específico | O custo, as opções de fabricação e o benefício real dependem do projeto |
Em conexões flexíveis, diferencie um circuito dobrado durante a instalação de um que se movimenta repetidamente durante o uso. A discussão da Altium sobre circuitos flexíveis estáticos e dinâmicos explica como a flexão repetida impõe exigências diferentes aos condutores e ao empilhamento de camadas.
Por exemplo, um controlador de voo pode ser rígido e HDI. Um ESC não é automaticamente uma placa com núcleo metálico, e uma placa de rádio não precisa necessariamente de um laminado para alta frequência. Converse com o fabricante sobre os requisitos de carga, perda, espaço e confiabilidade antes de definir o empilhamento de camadas. Saiba mais sobre a fabricação de PCBs rígidas-flexíveis ou Fabricação de PCB HDI quando esses recursos forem adequados ao projeto.
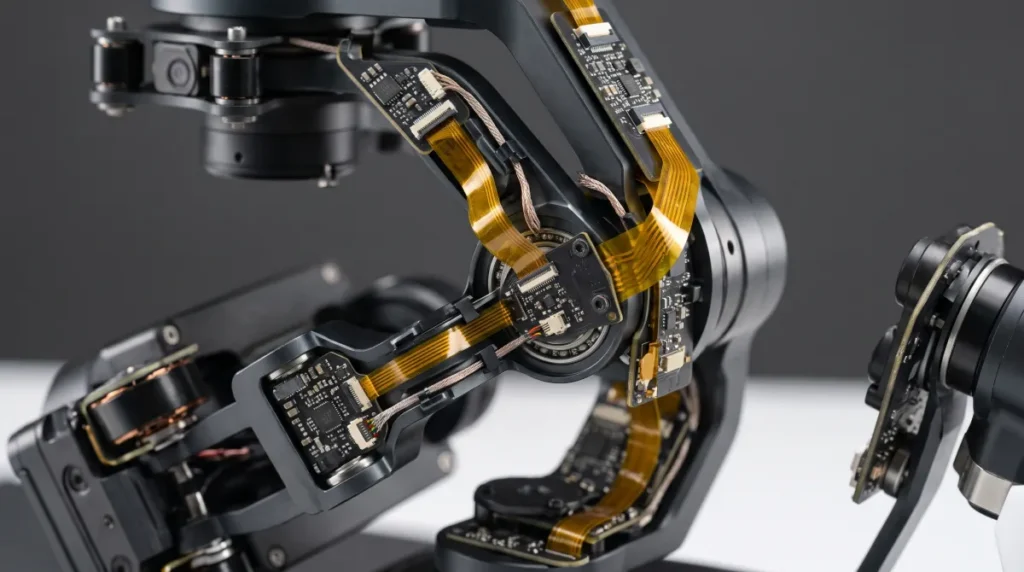
Placas integradas para drones versus módulos separados
A integração altera as interfaces e a facilidade de manutenção, além do layout da placa. Considere duas arquiteturas ilustrativas; nenhuma delas representa um projeto testado nem é uma recomendação para todos os drones.
Exemplo A: conjunto integrado compacto. Uma aeronave pequena combina o controlador de voo e vários canais de ESC em uma única placa. Menos conexões entre placas podem simplificar o acondicionamento. A equipe também precisa gerenciar o calor e o ruído de comutação nas proximidades do processador e dos sensores. Uma falha em uma seção pode exigir a substituição do conjunto integrado.
Exemplo B: conjuntos de controle e potência separados. Outra aeronave distribui o controlador de voo, os ESCs, a distribuição de energia e os componentes eletrônicos da carga útil em placas separadas. A equipe pode posicionar e substituir os módulos individualmente, mas precisa projetar e fixar mais interconexões. Cada cabo e conector precisa ter uma interface elétrica e mecânica definida.
| Decisão | Conjunto integrado | Módulos separados |
|---|---|---|
| Embalagem | Menos conjuntos separados; layout mais compacto | Mais flexibilidade de posicionamento; mais interconexões |
| Projeto elétrico e térmico | Circuitos sensíveis e de alta potência podem ficar próximos uns dos outros | É possível separar os componentes fisicamente, mas os cabos podem trazer novas preocupações |
| Reparo ou substituição | Uma placa compartilhada pode ser substituída como uma unidade | Um módulo individual pode ser substituído |
| Verificação | Teste as interações na placa combinada | Teste cada módulo e suas interfaces como um sistema |
Nenhuma das abordagens é automaticamente mais leve, mais barata ou mais confiável. Compare os conjuntos completos, incluindo conectores, fiação, invólucros, refrigeração, manutenção e esforço de teste.
Como escolher e fabricar uma PCB para drone
Uma solicitação de fabricação útil descreve os requisitos da placa específica, em vez de pedir uma PCB genérica para drone. Prepare o seguinte com a equipe de projeto e o fornecedor:
- Função e ambiente. Identifique a função do conjunto, a forma de montagem, a vibração esperada, a exposição à temperatura e o espaço disponível.
- Cargas elétricas. Informe a tensão e a corrente de operação e de pico, o ciclo de trabalho esperado, os sinais sensíveis e quaisquer requisitos de RF ou de impedância controlada.
- Projeto da PCB. Forneça os arquivos de fabricação, os requisitos de empilhamento de camadas, as especificações de cobre, as dimensões, o acabamento e quaisquer restrições de flexibilidade ou mecânicas. Se houver detalhes ainda não definidos, solicite uma análise de projeto para manufaturabilidade.
- Informações de montagem. Forneça a lista de materiais, os números de peça aprovados e as substituições, os dados de posicionamento, os desenhos de montagem, a polaridade e, quando pertinente, os requisitos de programação.
- Inspeção e teste. Defina as verificações, os dispositivos de teste, os procedimentos, os critérios de aceitação e a documentação necessários para o projeto. Separe a inspeção da PCB e da montagem dos testes da aeronave completa.
A Um fornecedor de fabricação de PCBs pode analisar os requisitos da placa nua, enquanto os serviços de montagem de PCBs podem tratar do posicionamento dos componentes e das verificações de montagem. Antes de fazer o pedido, confirme o processo proposto e sua adequação ao projeto específico.
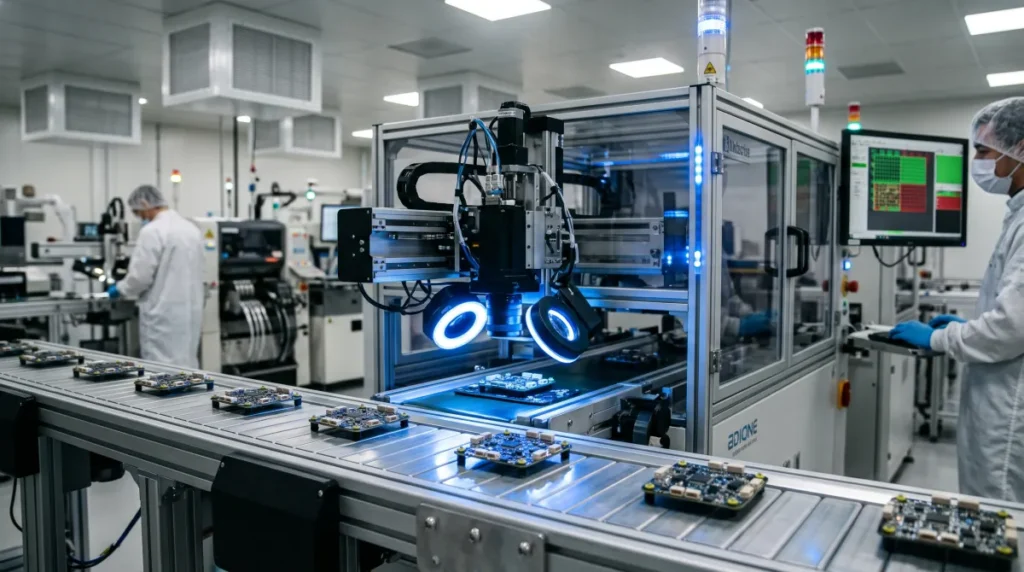
Erros comuns no projeto e na montagem de PCBs para drones
- Dimensionar os caminhos de potência sem considerar as condições de operação. Informe a corrente, a duração, os limites de temperatura, a geometria do cobre e as premissas de refrigeração, em vez de confiar em uma regra genérica para a largura das trilhas.
- Ignorar as interações entre sensores e alimentação. Analise em conjunto o posicionamento dos componentes, os caminhos de retorno, a regulação de energia e a montagem mecânica para que cargas ruidosas não prejudiquem medições sensíveis.
- Deixar o conector para decidir depois. Verifique a orientação, a fixação, o movimento dos cabos, o acesso para montagem e as cargas transmitidas à placa.
- Confundir inspeção com qualificação. A inspeção pode identificar defeitos de fabricação, mas, por si só, não pode comprovar que uma aeronave atende aos requisitos funcionais, ambientais ou regulatórios. Defina os testes de sistema necessários e os critérios de aceitação para o uso pretendido.
Perguntas frequentes
Quantas placas de circuito um drone tem?
Não existe um número fixo. Um drone compacto pode combinar as funções de controle de voo, controle dos motores e alimentação em um único conjunto, enquanto outro projeto pode usar módulos separados. A configuração da câmera, do rádio, da navegação e da carga útil também varia de acordo com a aeronave.
Um controlador de voo e um ESC são a mesma placa?
Eles desempenham funções diferentes. Um controlador de voo processa medições e comandos para controlar a aeronave; um ESC aciona um motor. Eles podem ser placas separadas ou estar integrados em um único conjunto físico.
Os drones usam PCBs flexíveis?
Alguns usam. PCBs flexíveis podem conectar componentes em espaços confinados ou em conjuntos móveis, como um mecanismo de câmera. A adequação depende da geometria de curvatura, do movimento, dos materiais e das condições de serviço esperadas. Nem todo drone precisa de um circuito flexível.
Planeje a placa de acordo com sua função
Comece pelas funções da aeronave e, em seguida, decida como distribuí-las entre os conjuntos. Defina os requisitos elétricos, térmicos, mecânicos e de teste de cada placa antes de selecionar sua construção. Isso dá ao fabricante contexto suficiente para analisar o projeto e ajuda a equipe de produto a comparar as opções de integração considerando o sistema completo, e não apenas a área da PCB.
