ドローンに使われる回路基板には、フライトコントローラー、電子速度制御装置、電源分配基板、センサー・ナビゲーション基板、通信基板、カメラなどのペイロード用基板があります。これらの機能のいくつかを1つの基板にまとめるドローンもあれば、個別のモジュールを接続するドローンもあります。
各機能によって、プリント基板(PCB)に求められる要件は異なります。フライトコントローラーにはノイズの少ないセンサー信号が必要ですが、モーターコントローラーはスイッチング電流と熱に対応しなければなりません。こうした違いを理解すると、設計チームはどの機能を統合するか、またPCBメーカーに何を伝えるかを判断しやすくなります。
要点
- 飛行制御、モーター駆動、電源、センシング、通信、ペイロード制御は機能です。必ずしも6枚の別々の基板が必要なわけではありません。
- PCBの機能と構造は別の選択事項です。たとえば、フライトコントローラーにはリジッド多層基板を使い、カメラ接続にはフレキシブル基板を使うことができます。
- 材料を選定したり見積もりを依頼したりする前に、各アセンブリの電流、熱、機械、信号、試験に関する要件を定めてください。
- 基板やはんだ接合部の検査は、完成した機体の機能試験や環境試験の代わりにはなりません。
このガイドの内容: 基板の機能 | PCBの構造 | 基板の統合と分割 | 製造チェックリスト | よくある質問
ドローン用回路基板の概要
この表では、ドローンの電子機器を用途別に分類しています。実際のアセンブリ数は、機体や設計にどの程度の機能を統合するかによって異なります。
| 基板または機能 | 主な役割 | 設計上の注意点 | 統合できるか |
|---|---|---|---|
| フライトコントローラー | センサーを読み取り、制御コマンドを出す | センサーのノイズ、振動、電源の完全性 | 他の制御機能や電源機能と統合されることが多い |
| 電子速度制御装置(ESC) | コマンドに応じて電動モーターを駆動する | 電流、スイッチングノイズ、熱 | 複数のESCや制御電子機器と同じアセンブリを共有する場合がある |
| 電源分配・監視 | 電力を分配し、監視する | 電流経路、電圧降下、保護 | ESCやメイン基板の一部である場合がある |
| ナビゲーション・センサー | 位置、動き、高度などの測定値を提供する | 配置、干渉、振動 | センサーは基板上に実装することも、別のモジュールにすることもできる |
| 無線・テレメトリー | 制御、データ、映像信号を伝送する | アンテナの配置、RFレイアウト、干渉 | 無線機能が統合されている場合も、別基板の場合もある |
| カメラ、ジンバル、ペイロード制御 | ミッション機器を動作させる | インターフェース、スペース、熱、機械的な動き | ペイロードと機体によって異なる |
これらは 機能上の分類です。リジッド、フレキシブル、リジッドフレックス、高密度相互接続(HDI)などの用語は、PCBの構造や配線方法を表します。1枚の基板が機能上の分類に属しながら、複数の構造的な特性を併せ持つこともあります。
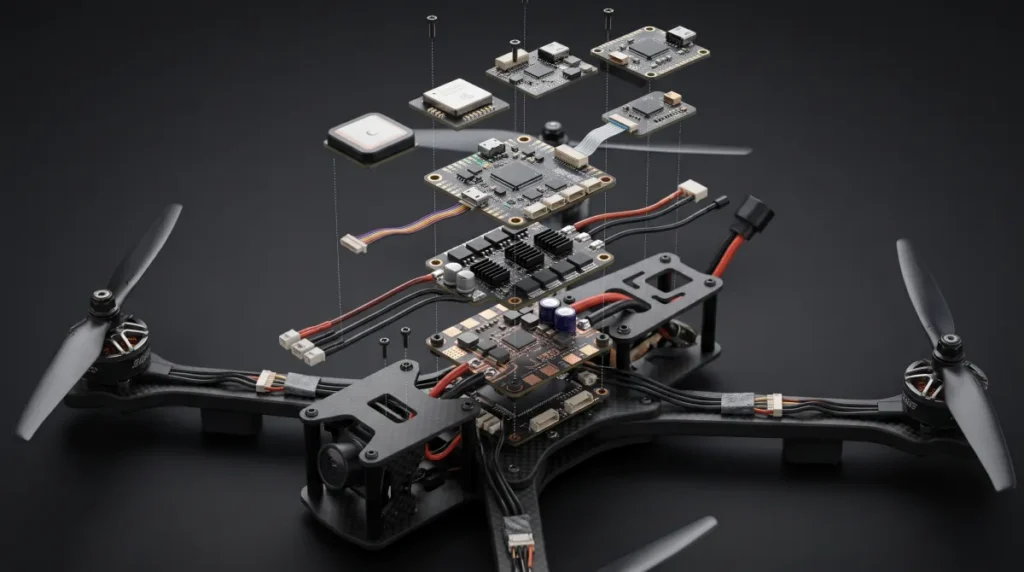
ドローンに使われる主な回路基板の種類
フライトコントローラーボード
フライトコントローラーは、航空機の制御中枢です。加速度や角速度などの測定値を受け取り、指令を処理して、アクチュエーターに出力を送ります。 PX4のフライトコントローラーに関するドキュメント では、フライトコントローラーを、PX4ファームウェアが動作するオートパイロット用ハードウェアとして説明しています。
コントローラーには、プロセッサー、慣性計測装置(IMU)、電源レギュレーター、メモリー、周辺機器用コネクターなどが搭載される場合があります。具体的な部品やファームウェアはプラットフォームによって異なります。レイアウトを決める際は、センサーの配置、振動、スイッチングノイズ、安定した電源を考慮する必要があります。高感度センサーを機械的または電気的に分離することはシステム設計上の課題であり、基板材料を一つ選ぶだけでは解決できません。
電子スピードコントローラーボード
電子スピードコントローラー(ESC)は、指令に応じて電動モーターに供給する電力を制御します。マルチローターではモーターごとに制御チャンネルが必要ですが、複数のチャンネルを1枚の基板にまとめることもできます。
具体例として、 テキサス・インスツルメンツのTIDA-00643ドローンESCリファレンス設計があります。この設計では、マイクロコントローラー、ゲートドライバー、MOSFETを組み合わせ、ブラシレスモーターを駆動します。その回路図とレイアウトはこの設計に固有のものであり、汎用仕様ではありません。
ESCのレイアウト上の課題は、フライトコントローラーとは異なります。スイッチング素子や電流経路によって、発熱や電気ノイズが生じます。銅箔の形状、部品配置、リターンパス、アセンブリーからの放熱方法は、いずれも設計に影響します。必要な銅箔厚と配線幅は、電流、デューティサイクル、温度上昇、冷却方法、その他のスタックアップ条件によって異なり、ドローン用ESCに共通する仕様はありません。
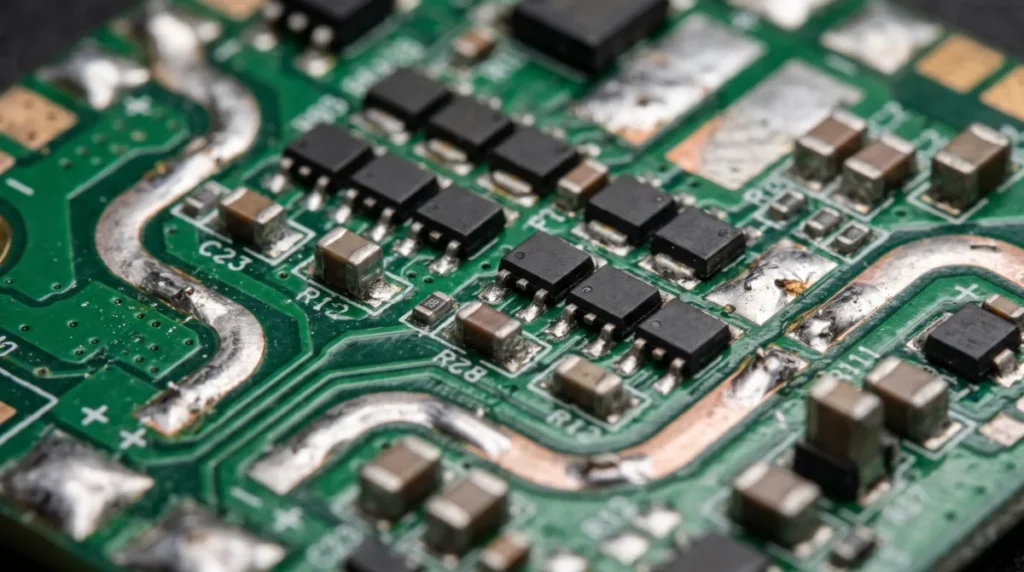
電源分配・バッテリーモニタリングボード
電源分配基板は、バッテリーからモーターコントローラーや電圧調整済みの電子機器などの負荷へ電力を配線します。電源監視回路は電圧や電流を測定し、その情報をコントローラーに送ることができます。バッテリー管理システムは、バッテリーや製品の構成に応じて、バッテリー固有の監視機能や保護機能を追加で提供する場合があります。これらの用語は、互いに関連しつつも異なる機能を表します。
PX4の電源システムに関するドキュメント では、コントローラーに電力を供給し、バッテリーの電圧と電流を監視するパワーモジュールについて説明しています。電源の分配経路と、コントローラーに安定化電源を供給する方法の両方を考慮する必要があります。
基板設計では、通常時とピーク時の負荷、コネクター、必要な保護機能、電圧降下、電源経路で生じる発熱を確認してください。小型の基板では、電源分配機能をESCやフライトコントローラーと統合する場合があります。相互接続の数を減らせる一方で、電源回路が高感度な電子機器に近づくことになります。
航法・センサーボード
センサーは、航空機の動きや周囲の環境に関する情報を提供します。IMUは一般に、加速度と角速度を測定します。ほかのセンサーから、高度や方位の情報を得る場合もあります。全球測位衛星システム(GNSS)受信機は、利用可能な衛星信号を受信できる場合、位置と時刻の情報を提供します。
センサーによってはフライトコントローラーのアセンブリー上に配置され、別モジュールに配置されるものもあります。配置は重要です。センサーは、振動、熱、電気ノイズ、近くの金属、または測定対象となる物理的環境の影響を受ける可能性があります。外付けのGNSS・コンパスモジュールについては、 PX4の取り付けガイダンス では、モーターやESCの電源配線から、可能な限り離して配置することを推奨しています。センサーボードを分けると配置の自由度が高まりますが、コネクターやケーブル配線について検討が必要になります。
無線・テレメトリー・映像ボード
通信電子機器は、航空機と他の機器との間で情報をやり取りします。ドローンによっては、通信リンクが操縦者の指令、テレメトリー、映像、またはこれら複数の機能を扱います。GNSS受信機も無線を利用しますが、その役割は衛星測位信号の受信であり、操縦者の指令の送信ではありません。
PX4のテレメトリーに関するドキュメント では、機体と地上管制ソフトウェア間の通信リンクについて説明しています。対応する機器やインターフェースはシステムによって異なります。
RF性能は、アンテナ、その配置、筐体、周辺の導体、基板レイアウトなど、アセンブリー全体によって左右されます。スタックアップを選ぶ前に、周波数、インターフェース、アンテナ構成、インピーダンス要件を確認してください。設計によっては特殊なラミネートが有用ですが、無線機能があるというだけで、それが必要だとは限りません。
カメラ・ジンバル・コンパニオンコンピューター・ペイロード用ボード
カメラやジンバルのボードは、撮像や安定化を担います。別のペイロード用ボードは、センサーやミッション固有の機器を制御する場合があります。航空機によっては、フライトコントローラーとは別の処理タスクを担うコンパニオンコンピューターを搭載するものもあります。これらのボードはオプションであり、航空機の用途によって必要性が異なります。
可動式ジンバルには、固定式のコントローラーにはない機械的制約や相互接続上の制約があります。屈曲形状、補強、想定される動きを用途に合わせて設計すれば、フレックス回路で可動部や狭いスペースに配置された部品を接続できます。構造の詳細は、 フレックスPCBガイド をご覧ください。
各ドローン用ボードには、どのようなPCB構造が適しているか?
ボードの機能、電気的要件、実装スペース、使用環境を明確にしてから、構造を選んでください。以下は検討の出発点であり、推奨される組み合わせを示すものではありません。
| PCBの構造 | 適用できる可能性のある用途 | 期待できる利点 | 確認すべきトレードオフ |
|---|---|---|---|
| リジッドFR-4多層基板 | フライトコントローラー、電源、その他の固定式アセンブリー | 一般的な基板構造で部品を支持し、配線できる | スタックアップ、銅箔、機械的な取り付けについては、引き続き設計レビューが必要 |
| フレキシブル基板 | カメラやセンサーの相互接続 | 狭い空間や可動部分を通して配線できる | 屈曲部、補強、繰り返しの動作に対する耐久性に配慮が必要 |
| リジッドフレックス基板 | リジッドな部品搭載領域をフレックスで接続するアセンブリー | リジッド部とフレキシブル部を統合できる | スタックアップ、製造、屈曲要件について早期の検討が必要 |
| HDI構造 | 高密度のコントローラーや小型モジュール | 微細な配線やマイクロビアにより、高密度パッケージの配線に役立つ | 製造や検査に関する制約が増える |
| 特殊なRFまたは熱設計が必要な構造 | 必要な材料が明確に示された無線または電源のアセンブリ | 特定の電気的または熱的要件に対応できる | コスト、製造方法の選択肢、実際の効果は設計によって異なる |
フレキシブル接続では、取り付け時に曲げる回路と、使用中に繰り返し動く回路を区別してください。 Altiumによる静的フレックスと動的フレックスの解説 では、繰り返し曲げることで導体や積層構成に異なる要件が生じる仕組みを説明しています。
たとえば、フライトコントローラーはリジッド基板とHDI基板を兼ねることがあります。ESCが必ずしもメタルコア基板であるとは限らず、無線基板に必ずしも高周波用ラミネートが必要なわけでもありません。積層構成を確定する前に、負荷、損失、スペース、信頼性の要件を製造業者と検討してください。 リジッドフレックスPCB製造 または HDI基板の製造 これらの機能が設計に適している場合にご検討ください。
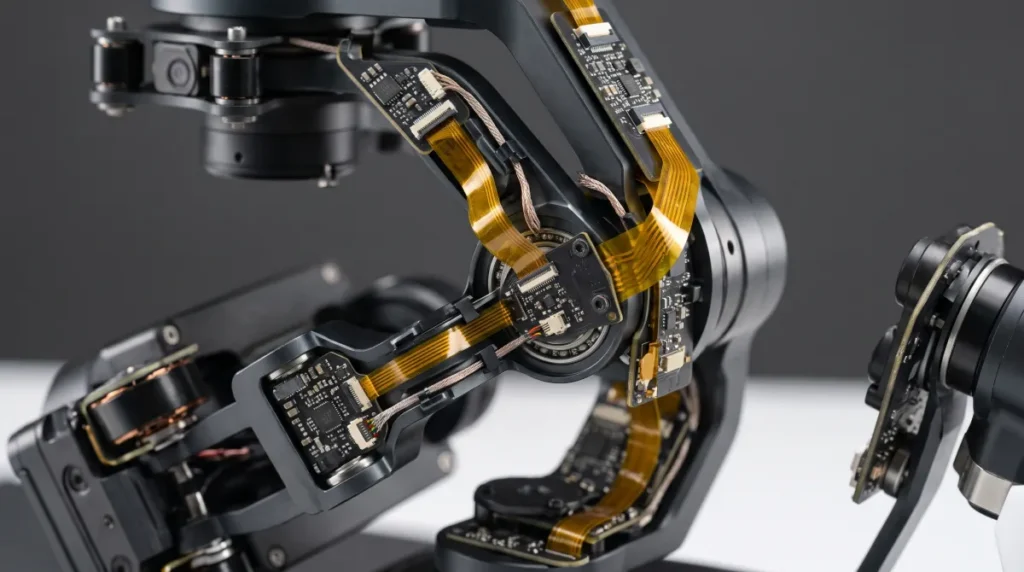
ドローンの統合基板と個別モジュール
統合によって変わるのは基板レイアウトだけでなく、インターフェースや保守性も変わります。以下の2つの構成例を検討してください。どちらも測定済みの設計ではなく、すべてのドローンに推奨されるものでもありません。
例A:小型の統合アセンブリ。 小型機では、フライトコントローラーと複数のESCチャンネルを1枚の基板にまとめます。基板間の接続を減らすことで、パッケージ設計を簡素化できます。一方で、プロセッサーやセンサーの近くにある熱やスイッチングノイズも管理する必要があります。いずれかの部分に故障が起きた場合、統合アセンブリ全体の交換が必要になることがあります。
例B:制御系と電源系を分離したアセンブリ。 別の機体では、フライトコントローラー、ESC、電源分配回路、ペイロード用電子機器を別々の基板に配置します。モジュールを個別に配置・交換できますが、より多くの相互接続を設計し、固定する必要があります。各ケーブルとコネクターについて、電気的および機械的なインターフェースを定義する必要があります。
| 判断 | 統合アセンブリ | 個別モジュール |
|---|---|---|
| 梱包 | 個別のアセンブリが少なく、レイアウトが高密度 | 配置の自由度が高い一方、相互接続が増える |
| 電気設計と熱設計 | 繊細な回路と大電力回路が近接する場合がある | 物理的に分離できる一方、ケーブルによって新たな懸念が生じることがある |
| 修理または交換 | 共用基板を一体として交換する場合がある | 個々のモジュールを交換できる場合がある |
| 検証 | 統合基板上での相互作用を試験する | 各モジュールとそのインターフェースをシステムとして試験する |
どちらの方式が必ず軽量、低コスト、または高信頼になるとは限りません。コネクター、配線、筐体、冷却、保守、試験作業を含め、アセンブリ全体を比較してください。
ドローン用PCBの選定と製造方法
製造を依頼する際は、汎用的なドローン用PCBを求めるのではなく、対象の基板に固有の要件を記載すると効果的です。設計チームおよびサプライヤーと次の項目を準備してください。
- 機能と環境。 アセンブリの役割、取り付け方法、想定される振動、温度環境、利用可能なスペースを明確にしてください。
- 電気的負荷。 動作時およびピーク時の電圧と電流、想定デューティサイクル、繊細な信号、RFまたはインピーダンス制御の要件があれば提示してください。
- PCB設計。 製造用ファイル、積層構成の要件、銅の仕様、寸法、表面処理、フレックスまたは機械的な制約があれば提出してください。詳細が未確定の場合は、製造性を考慮した設計レビューを依頼してください。
- 実装情報。 部品表、承認済みの部品番号と代替品、配置データ、組立図、極性、および該当する場合はプログラミング要件を提示してください。
- 検査と試験。 プロジェクトに必要な検査項目、治具、手順、合否判定基準、文書について合意してください。PCBおよびアセンブリの検査と、機体全体の試験は区別してください。
A PCB製造サプライヤー は裸基板の要件を確認できます。一方、 PCB実装サービス は部品の配置や組立検査に対応できます。発注前に、提案された製造工程と対象設計への適合性を確認してください。
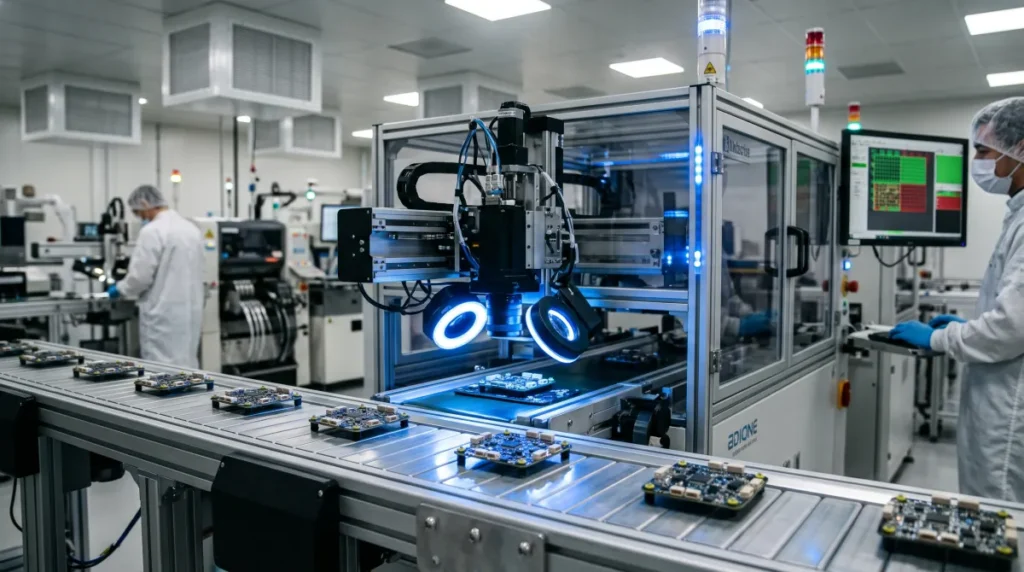
ドローン用PCBの設計・実装でよくあるミス
- 動作条件を考慮せずに電源経路の寸法を決める。 一般的な配線幅の基準に頼るのではなく、電流、継続時間、温度限度、銅箔の形状、冷却に関する前提条件を提示してください。
- センサーと電源の相互作用を無視する。 ノイズの多い負荷によって繊細な測定が損なわれないよう、部品配置、リターンパス、電源制御、機械的な取り付けをまとめて確認してください。
- コネクターを後回しにする。 向き、固定方法、ケーブルの動き、組み立て時の作業スペース、基板に伝わる荷重を確認してください。
- 検査と適格性評価を混同する。 検査では製造上の欠陥を見つけられますが、それだけで航空機が機能、環境、規制上の要件を満たしていることを確認することはできません。用途に応じて必要なシステム試験と合格基準を定めてください。
よくある質問
ドローンには回路基板が何枚ありますか?
決まった枚数はありません。小型ドローンでは、飛行制御、モーター制御、電源の機能を1つのアセンブリにまとめることがありますが、別々のモジュールを使う設計もあります。カメラ、無線、ナビゲーション、ペイロードの構成も機体によって異なります。
フライトコントローラーとESCは同じ基板ですか?
役割は異なります。フライトコントローラーは測定値と指令を処理して機体を制御し、ESCはモーターを駆動します。別々の基板にすることも、1つの物理的なアセンブリに統合することもできます。
ドローンにはフレキシブルPCBが使われていますか?
使われているものもあります。フレキシブルPCBは、カメラ機構など、スペースが限られている場所や可動するアセンブリで部品を接続するのに役立ちます。適しているかどうかは、曲げ形状、動き、材料、想定される使用環境によって異なります。すべてのドローンにフレキシブル基板が必要なわけではありません。
用途に合わせて基板を設計する
まず機体の機能を整理し、それらを各アセンブリにどう割り当てるかを決めます。基板の構造を選ぶ前に、各基板の電気、熱、機械、試験に関する要件を定めてください。これにより、メーカーは設計を検討するために必要な情報を得られます。また、製品チームはPCBの面積だけでなく、システム全体を踏まえて統合方法を比較できます。
